เวลาเราลุกจากเก้าอี้ เดินขึ้นบันได หรือยกของ กล้ามเนื้อ กระดูก และข้อต่อต้องทำงานร่วมกันเพื่อสร้างแรงและควบคุมการเคลื่อนไหว ท่าทางที่มองเห็นจากภายนอกเป็นเพียงส่วนหนึ่งของเรื่องนี้ ภายในร่างกายยังมีแรงดึงของกล้ามเนื้อ แรงสัมผัสระหว่างผิวข้อ และการเปลี่ยนรูปของเนื้อเยื่อที่ไม่สามารถอ่านค่าได้จากภาพถ่ายโดยตรง
ชีวกลศาสตร์ (Biomechanics) คือการนำหลักกลศาสตร์มาศึกษาระบบชีวภาพ ทั้งแรงที่กระทำจากภายนอก แรงที่เกิดขึ้นภายใน และผลต่อการเคลื่อนไหวหรือการเปลี่ยนรูปของระบบนั้น การออกแบบข้อเข่าเทียมจึงเป็นตัวอย่างหนึ่งของการประยุกต์ใช้ แต่ขอบเขตของศาสตร์นี้กว้างกว่าการสร้างอวัยวะทดแทนมาก [1]
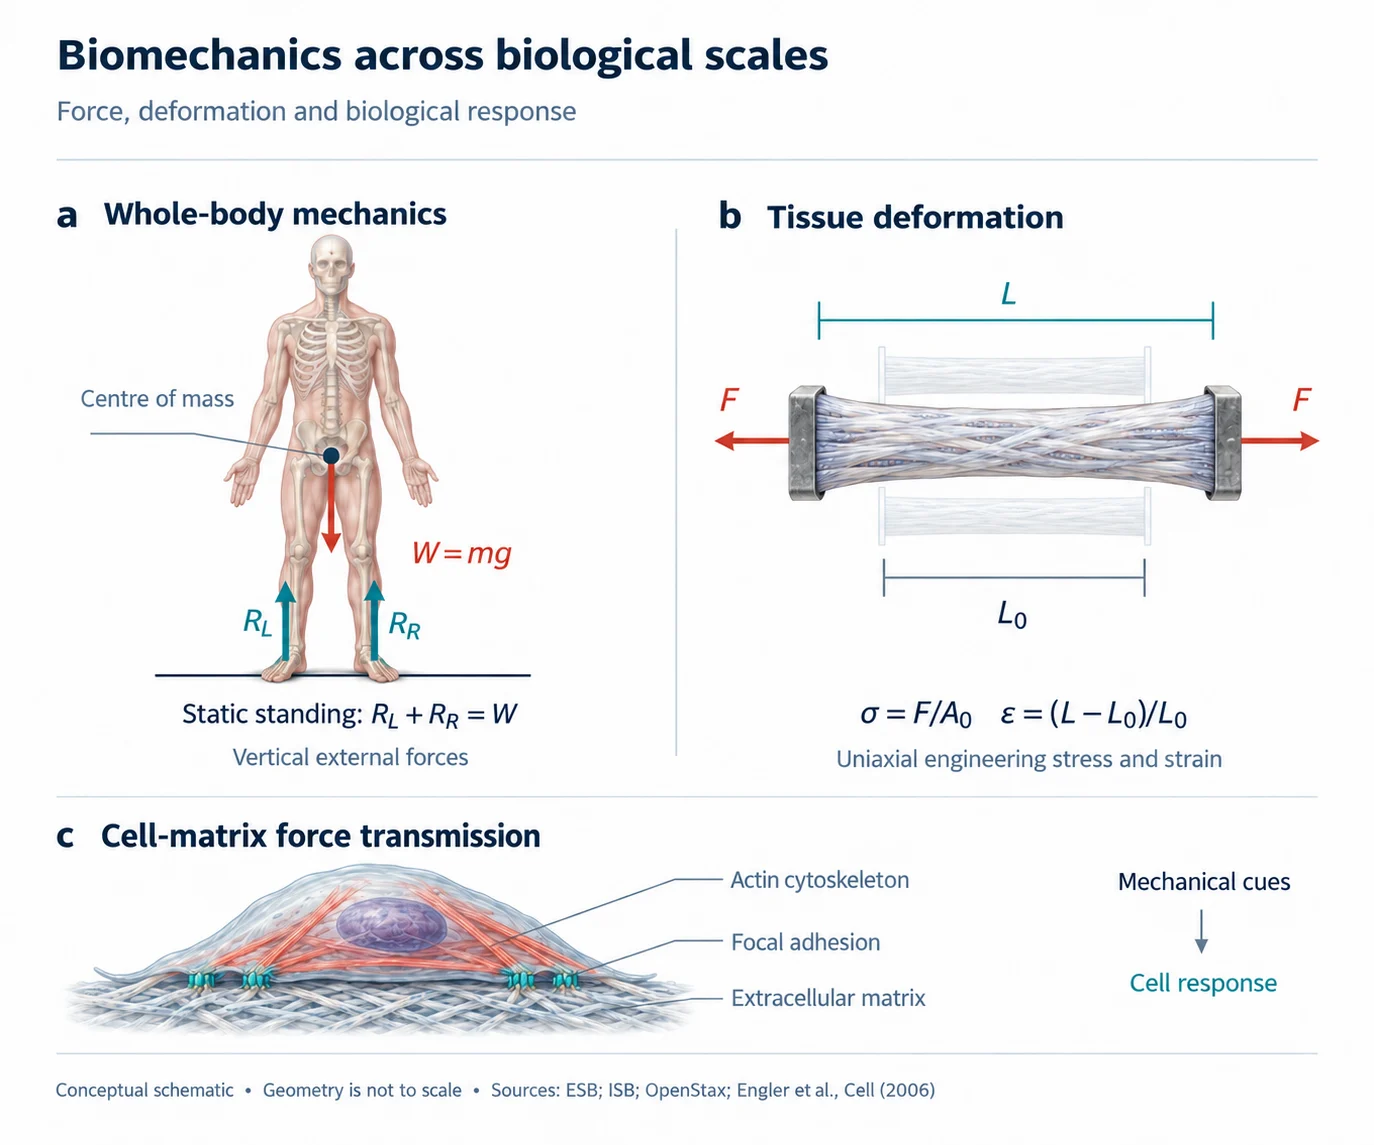
ชีวกลศาสตร์ศึกษาตั้งแต่ระดับร่างกายถึงเซลล์
ในระดับร่างกาย ชีวกลศาสตร์ช่วยอธิบายการเดิน การทรงตัว และการใช้แรงทำงาน ในระดับอวัยวะและเนื้อเยื่อ เราศึกษาว่ากระดูก เอ็น กระดูกอ่อน หรือผนังหลอดเลือดรับแรงอย่างไร รวมถึงการไหลของของเหลวในระบบชีวภาพ ส่วนในระดับเซลล์ คำถามเปลี่ยนเป็นว่าแรงและสมบัติของสิ่งแวดล้อมรอบเซลล์มีผลต่อพฤติกรรมของเซลล์อย่างไร ขอบเขตหลายระดับนี้สอดคล้องกับนิยามของ International Society of Biomechanics [2]
หลักการพื้นฐาน: การเคลื่อนไหว แรง และการเปลี่ยนรูป
จลนศาสตร์ (Kinematics) บอกว่าร่างกายเคลื่อนที่อย่างไร เช่น ตำแหน่ง มุมข้อ ความเร็ว และความเร่ง ส่วน จลนพลศาสตร์ (Kinetics) พิจารณาแรงและโมเมนต์ที่เกี่ยวข้องกับการเคลื่อนไหวนั้น คนสองคนอาจงอเข่าได้ใกล้เคียงกัน แต่ไม่ได้หมายความว่าใช้แรงกล้ามเนื้อหรือมีภาระภายในข้อเท่ากัน
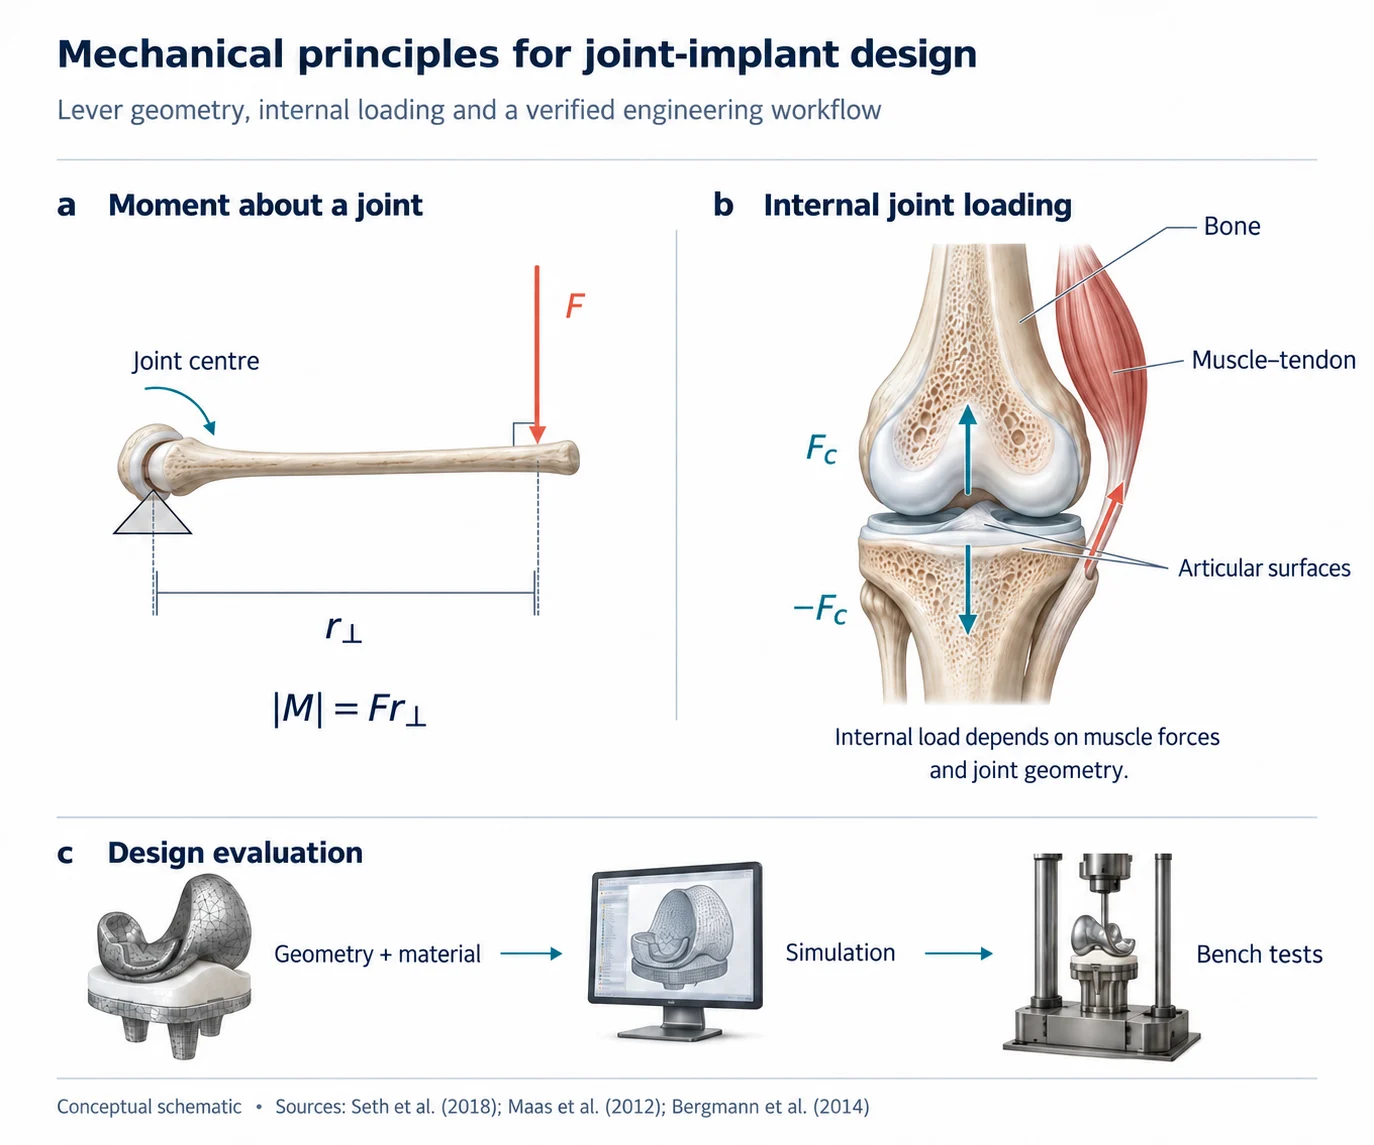
แรงมีหน่วยนิวตัน (N) ขณะที่โมเมนต์ของแรงมีหน่วยนิวตันเมตร (N·m) ขนาดของโมเมนต์รอบจุดหมุนเท่ากับแรงคูณระยะตั้งฉากจากจุดหมุนถึงแนวแรง หากสมมติให้แรง 100 N กระทำด้วยระยะตั้งฉาก 0.05 m จะได้โมเมนต์ 5 N·m ตัวอย่างนี้เป็นการคำนวณหลักกลศาสตร์อย่างง่าย ไม่ใช่ค่าแรงในข้อของผู้ป่วยรายใด
เมื่อสนใจเนื้อเยื่อ ต้องแยก ความเค้น (Stress) ออกจาก ความเครียด (Strain) สำหรับการดึงตามแนวแกนอย่างง่าย ความเค้นเฉลี่ยเท่ากับแรงหารด้วยพื้นที่หน้าตัด และมีหน่วยพาสคัล (Pa หรือ N/m²) ส่วนความเครียดเชิงวิศวกรรมเท่ากับความยาวที่เปลี่ยนไปหารด้วยความยาวเริ่มต้น จึงไม่มีหน่วย ในช่วงที่พฤติกรรมเป็นเชิงเส้น ความชันของความสัมพันธ์ระหว่างความเค้นและความเครียดคือมอดูลัสยืดหยุ่น แต่ไม่ควรใช้สมการเชิงเส้นแทนพฤติกรรมทุกช่วงของเนื้อเยื่อ [3]
แรงยังเชื่อมโยงกับชีววิทยาของเซลล์ด้วย งานทดลองของ Engler และคณะพบว่า ความยืดหยุ่นของวัสดุรองรับมีอิทธิพลต่อการแสดงลักษณะของเซลล์ต้นกำเนิดมีเซนไคม์ในระบบเพาะเลี้ยงที่ศึกษา ประเด็นนี้เป็นตัวอย่างของ กลชีววิทยา (Mechanobiology) ซึ่งเน้นการตอบสนองทางชีวภาพต่อสิ่งกระตุ้นเชิงกล อย่างไรก็ตาม ไม่ได้หมายความว่าความแข็งของวัสดุเพียงปัจจัยเดียวจะกำหนดการสร้างเนื้อเยื่อในร่างกายได้ [4]
วัดอะไรได้ และอะไรต้องอาศัยแบบจำลอง
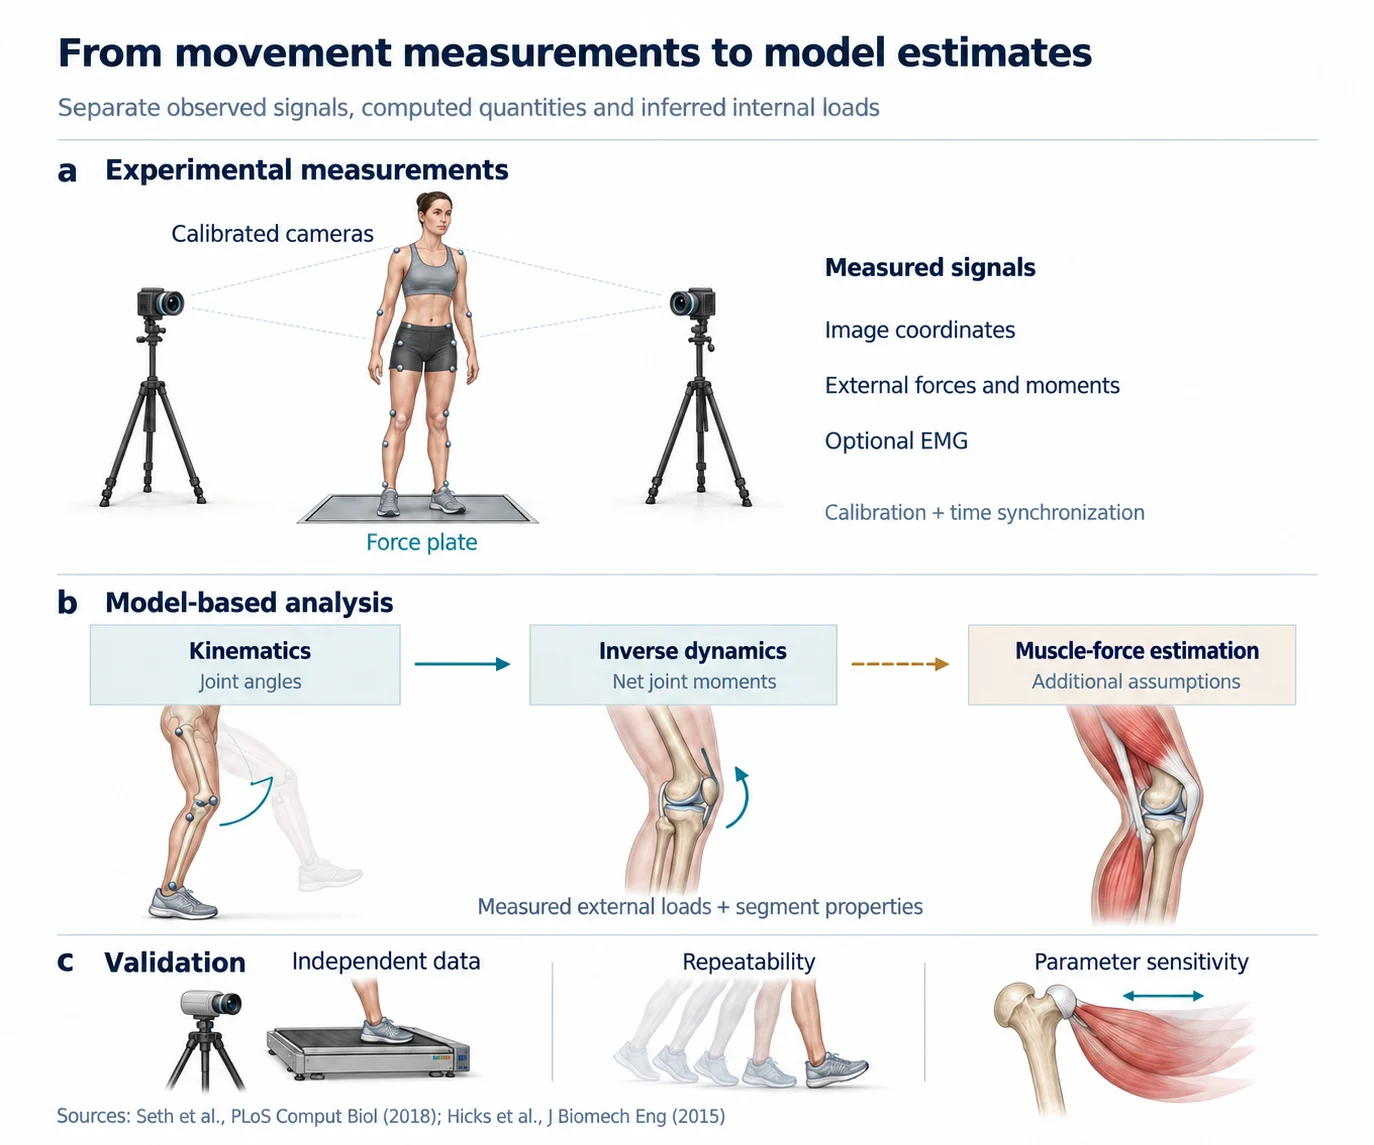
การวิเคราะห์การเคลื่อนไหวมักนำข้อมูลหลายชนิดมารวมกัน กล้องติดตามตำแหน่งจุดสะท้อนแสงหรือจุดสำคัญของร่างกายให้ข้อมูลด้านการเคลื่อนไหว แผ่นวัดแรง (Force plate) วัดแรงและโมเมนต์ที่เกิดระหว่างเท้ากับพื้น ขณะที่สัญญาณไฟฟ้ากล้ามเนื้อ (Electromyography; EMG) ให้ข้อมูลเกี่ยวกับกิจกรรมทางไฟฟ้าของกล้ามเนื้อ ข้อมูลเหล่านี้ต้องผ่านการสอบเทียบและจัดเวลาให้ตรงกันก่อนนำมาวิเคราะห์
เมื่อมีการเคลื่อนไหว แรงภายนอก และสมบัติเชิงมวลของส่วนร่างกาย เราสามารถใช้ Inverse dynamics คำนวณแรงและโมเมนต์ข้อสุทธิที่สอดคล้องกับการเคลื่อนไหวได้ แต่โมเมนต์สุทธิไม่ได้ระบุว่าแต่ละกล้ามเนื้อออกแรงเท่าใด เพราะกล้ามเนื้อหลายมัดสามารถทำงานร่วมกันหรือหดตัวต้านกันได้ การประมาณแรงรายมัดจึงต้องเพิ่มแบบจำลองกล้ามเนื้อและสมมติฐานเกี่ยวกับการควบคุมหรือการแบ่งภาระ
OpenSim เป็นตัวอย่างแพลตฟอร์มที่เชื่อมแบบจำลองกระดูก ข้อต่อ กล้ามเนื้อ และพลศาสตร์ เพื่อศึกษาความสัมพันธ์ดังกล่าว ส่วน Forward dynamics เริ่มจากแรงหรือการกระตุ้นกล้ามเนื้อ แล้วคำนวณการเคลื่อนไหวที่เกิดขึ้น ทิศทางของคำถามจึงต่างจากการคำนวณย้อนจากการเคลื่อนไหวที่สังเกตได้ [5]
ข้อควรระวังคือ ตำแหน่งจุดบนผิวหนังอาจไม่ตรงกับการเคลื่อนของกระดูกจริง และ EMG ไม่ใช่เครื่องวัดแรงกล้ามเนื้อโดยตรง ความคลาดเคลื่อนจากการวัด การระบุแกนข้อ และการเลือกพารามิเตอร์ของกล้ามเนื้อสามารถส่งต่อไปยังผลคำนวณได้ จึงต้องตรวจสอบผลลัพธ์ที่ต้องการใช้งานโดยเฉพาะ [6]
เนื้อเยื่อจริงซับซ้อนกว่าสปริงหนึ่งตัว
เนื้อเยื่อหลายชนิดมีพฤติกรรมไม่เป็นเชิงเส้น มีสมบัติแตกต่างตามทิศทางของเส้นใย และตอบสนองขึ้นกับเวลา ตัวอย่างเช่น การยืดที่ค่อย ๆ เพิ่มเมื่อคงแรงไว้เรียกว่า creep ส่วนแรงที่ลดลงเมื่อคงการเปลี่ยนรูปไว้เรียกว่า stress relaxation การทดลองจึงควรรายงานทิศทางการรับแรง อัตราการโหลด สภาพความชุ่มน้ำ และวิธีเตรียมชิ้นทดสอบ เพื่อให้เปรียบเทียบผลได้อย่างมีความหมาย
วิธีไฟไนต์เอลิเมนต์ (Finite element method; FEM) แบ่งโครงสร้างเป็นองค์ประกอบย่อยเพื่อคำนวณการกระจัด ความเครียด และความเค้นภายใต้เงื่อนไขที่กำหนด โปรแกรมอย่าง FEBio พัฒนาขึ้นสำหรับปัญหาชีวกลศาสตร์ของของแข็งโดยเฉพาะ รวมถึงวัสดุไม่เชิงเส้นและเนื้อเยื่อที่มีส่วนของแข็งร่วมกับของไหล การเห็นแผนที่สีของความเค้นจึงต้องอ่านควบคู่กับสมบัติวัสดุ แรงกระทำ เงื่อนไขยึดจับ และความละเอียดของตาข่ายที่ใช้ [7]
ตัวอย่างใกล้ตัว: การออกแบบข้อเข่าเทียม
ข้อเข่าเทียมต้องรับภาระซ้ำ ๆ ระหว่างกิจกรรมประจำวัน การออกแบบจึงไม่ได้พิจารณาเพียงรูปร่างให้คล้ายข้อเดิม แต่รวมถึงแรงสัมผัส การสึกหรอ ความล้า และความมั่นคงของการยึดกับกระดูก แรงกล้ามเนื้อที่ช่วยพยุงและควบคุมข้อทำให้ภาระภายในข้อแตกต่างจากน้ำหนักตัวที่ชั่งได้
Bergmann และคณะใช้ข้อเข่าเทียมที่ติดตั้งเครื่องวัดในผู้เข้าร่วม 8 คน เพื่อศึกษาภาระระหว่างกิจกรรมหลายประเภท ผลแสดงความแตกต่างของแรงและโมเมนต์ระหว่างบุคคล และช่วยสร้างข้อมูลสำหรับการทดสอบกับการตรวจสอบแบบจำลอง แต่ข้อมูลจากผู้มีข้อเทียมกลุ่มนี้ไม่ใช่ค่าปกติสากลของข้อเข่าธรรมชาติทุกคน หรือข้อแนะนำกิจกรรมเฉพาะราย [8]
กล้อง โทรศัพท์ และ AI เปลี่ยนการวิเคราะห์อย่างไร
การจับการเคลื่อนไหวแบบไม่ติดจุดสะท้อนแสง (Markerless motion capture) ใช้คอมพิวเตอร์วิทัศน์ประมาณตำแหน่งร่างกายจากวิดีโอ แล้วนำข้อมูลเข้าสู่แบบจำลองชีวกลศาสตร์ ตัวอย่าง OpenCap ที่ตีพิมพ์ในปี 2023 ใช้วิดีโอจากโทรศัพท์อย่างน้อยสองเครื่องร่วมกับการเรียนรู้ของเครื่องและการจำลอง เพื่อประมาณการเคลื่อนไหวสามมิติและตัวแปรพลศาสตร์
ความก้าวหน้านี้ลดข้อจำกัดด้านสถานที่และอุปกรณ์สำหรับงานบางประเภท แต่แรงภายในยังเป็นผลประมาณจากแบบจำลอง ไม่ใช่แรงที่กล้องวัดโดยตรง ความเหมาะสมต้องพิจารณาชนิดกิจกรรม การบังกันของส่วนร่างกาย การจัดวางกล้อง และความใกล้เคียงระหว่างประชากรที่จะใช้งานกับกลุ่มที่ใช้ตรวจสอบระบบ [9]
อีกทิศทางคือการใช้กล้องเพียงเครื่องเดียว งาน OpenCap Monocular เผยแพร่บน arXiv ในเดือนมีนาคม 2026 เสนอวิธีประมาณการเคลื่อนไหวสามมิติและพลศาสตร์จากวิดีโอโทรศัพท์เครื่องเดียว โดยผสานการประมาณท่าทางกับข้อจำกัดทางชีวกลศาสตร์และการจำลอง แหล่งที่อ้างถึงนี้เป็นต้นฉบับก่อนตีพิมพ์ (Preprint) จึงควรอ่านในฐานะหลักฐานระหว่างการพัฒนา และไม่สรุปว่าใช้งานแทนการประเมินทางคลินิกได้ทุกกรณี [10]
จะรู้ได้อย่างไรว่าผลน่าเชื่อถือพอ
เริ่มจากระบุว่าจะนำผลไปตัดสินใจเรื่องใด การเปรียบเทียบมุมเข่าก่อนและหลังฝึก กับการคำนวณแรงสูงสุดในข้อเทียม ต้องการความแม่นยำและหลักฐานคนละระดับ การตรวจสอบควรครอบคลุมสามส่วน ได้แก่ verification ว่าสมการและกระบวนการคำนวณทำงานถูกต้อง validation ว่าผลสอดคล้องกับข้อมูลทดลองอิสระสำหรับโจทย์นั้น และ sensitivity analysis ว่าข้อสรุปเปลี่ยนไปเพียงใดเมื่อปรับค่าที่มีความไม่แน่นอน
การรายงานควรระบุหน่วย ระบบพิกัด วิธีกรองสัญญาณ กลุ่มตัวอย่าง กิจกรรม และขนาดความคลาดเคลื่อน การมีความสัมพันธ์สูงกับเครื่องมืออ้างอิงเพียงอย่างเดียวไม่ยืนยันว่าค่าสองวิธีใช้แทนกันได้ ต้องดูอคติ ความคลาดเคลื่อน และความสามารถในการวัดซ้ำประกอบด้วย แบบจำลองที่เหมาะกับการเดินของผู้ใหญ่กลุ่มหนึ่งจึงยังต้องตรวจสอบเพิ่มเติมก่อนใช้กับเด็ก ผู้มีความผิดปกติของการเคลื่อนไหว หรือกิจกรรมชนิดอื่น [6]
บทบาทต่อวิศวกรรมชีวการแพทย์
ชีวกลศาสตร์เป็นพื้นฐานที่ช่วยเชื่อมการสังเกตการเคลื่อนไหวกับกลไกภายในร่างกาย นำไปใช้ศึกษาการฟื้นฟู ออกแบบอวัยวะเทียม ประเมินวัสดุทดแทนเนื้อเยื่อ และพัฒนาเครื่องมือช่วยเคลื่อนไหวได้ การใช้งานที่มีคุณค่าจึงเริ่มจากคำถามที่ชัด เลือกสิ่งที่จะวัดให้ตรงโจทย์ และใช้แบบจำลองภายในขอบเขตที่ผ่านการตรวจสอบแล้ว
เรียบเรียงและตรวจสอบแหล่งข้อมูลวันที่ 14 ตุลาคม 2026
เอกสารอ้างอิง
- European Society of Biomechanics. History and goals of the ESB [Internet]. [cited 2026 Oct 14]. https://esbiomech.org/welcome-to-the-european-society-of-biomechanics-esbiomech/history-and-goals-of-the-esb/
- International Society of Biomechanics. General information [Internet]. [cited 2026 Oct 14]. https://isbweb.org/about-us/general-information
- OpenStax. University Physics Volume 1. Section 12.3: Stress, strain, and elastic modulus [Internet]. [cited 2026 Oct 14]. https://openstax.org/books/university-physics-volume-1/pages/12-3-stress-strain-and-elastic-modulus
- Engler AJ, Sen S, Sweeney HL, Discher DE. Matrix elasticity directs stem cell lineage specification. Cell. 2006;126(4):677–689. https://doi.org/10.1016/j.cell.2006.06.044
- Seth A, Hicks JL, Uchida TK, Habib A, Dembia CL, Dunne JJ, et al. OpenSim: Simulating musculoskeletal dynamics and neuromuscular control to study human and animal movement. PLoS Comput Biol. 2018;14(7):e1006223. https://doi.org/10.1371/journal.pcbi.1006223
- Hicks JL, Uchida TK, Seth A, Rajagopal A, Delp SL. Is my model good enough? Best practices for verification and validation of musculoskeletal models and simulations of movement. J Biomech Eng. 2015;137(2):020905. https://doi.org/10.1115/1.4029304
- Maas SA, Ellis BJ, Ateshian GA, Weiss JA. FEBio: finite elements for biomechanics. J Biomech Eng. 2012;134(1):011005. https://pubmed.ncbi.nlm.nih.gov/22482660/
- Bergmann G, Bender A, Graichen F, Dymke J, Rohlmann A, Trepczynski A, et al. Standardized loads acting in knee implants. PLoS One. 2014;9(1):e86035. https://doi.org/10.1371/journal.pone.0086035
- Uhlrich SD, Falisse A, Kidziński Ł, Muccini J, Ko M, Chaudhari AS, et al. OpenCap: Human movement dynamics from smartphone videos. PLoS Comput Biol. 2023;19(10):e1011462. https://doi.org/10.1371/journal.pcbi.1011462
- Gilon S, Miller EY, Uhlrich SD. OpenCap Monocular: 3D human kinematics and musculoskeletal dynamics from a single smartphone video. arXiv [Preprint]. 2026 Mar 25. arXiv:2603.24733. https://arxiv.org/abs/2603.24733