การหยิบขวดน้ำหรือถือแปรงสีฟันเป็นกิจกรรมที่เราทำกันทุกวัน แต่สำหรับผู้ที่บาดเจ็บไขสันหลังระดับคอ การควบคุมแขนและนิ้วมืออาจสูญเสียไปจนต้องพึ่งพาผู้ช่วย แม้มีอุปกรณ์ช่วยขยับนิ้ว ปัญหาอีกอย่างคือผู้ใช้จะส่งคำสั่งให้อุปกรณ์ทำงานอย่างไร เมื่อไม่สามารถกดปุ่มหรือใช้จอยสติ๊กได้สะดวก
ทีมวิจัยจาก Aalborg University และผู้ร่วมงานพัฒนาระบบที่ใช้ ลิ้นส่งคำสั่งควบคุมถุงมือหุ่นยนต์ ร่วมกับการกระตุ้นกล้ามเนื้อด้วยไฟฟ้า เพื่อช่วยทั้งการกำมือและการเปิดมือ งานนี้ทดสอบกับผู้บาดเจ็บไขสันหลังระดับคอ 5 คน และเผยแพร่ในวารสาร npj Robotics เมื่อวันที่ 8 ตุลาคม 2026
ลิ้นเป็นตัวควบคุม หุ่นยนต์กับกล้ามเนื้อแบ่งหน้าที่กัน
อุปกรณ์รับคำสั่งอยู่ในช่องปาก ติดกับชิ้นงานที่ทำให้พอดีกับเพดานปากของผู้ใช้ เรียกว่า non-invasive tongue-robot interface (nTRI) ผู้ใช้ขยับลิ้นเพื่อเลื่อนชิ้นส่วนกระตุ้นเซ็นเซอร์บนแผงรับสัญญาณ แล้วเลือกคำสั่งผ่านหน้าจอ โดยไม่ต้องเจาะหรือติดอุปกรณ์ไว้กับลิ้น
คำสั่งถูกส่งไปยังระบบควบคุมถุงมือ ซึ่งใช้สายเอ็นกลไกดึงให้นิ้วงอเพื่อหยิบจับสิ่งของ เมื่อผู้ใช้ต้องการปล่อย ระบบจะกระตุ้นกล้ามเนื้อเหยียดนิ้วด้วย functional electrical stimulation (FES) ผ่านขั้วไฟฟ้าที่วางบนท่อนแขน
จุดสำคัญคือการแบ่งงานให้ชัดเจน: หุ่นยนต์ช่วยงอนิ้วและรักษาการจับ ส่วนกล้ามเนื้อของผู้ใช้ช่วยเปิดมือเมื่อได้รับการกระตุ้น วิธีนี้ลดความจำเป็นในการเพิ่มกลไกขับเคลื่อนสำหรับเหยียดนิ้ว และใช้ FES เฉพาะช่วงเปิดมือ แทนการกระตุ้นต่อเนื่องตลอดการถือสิ่งของ
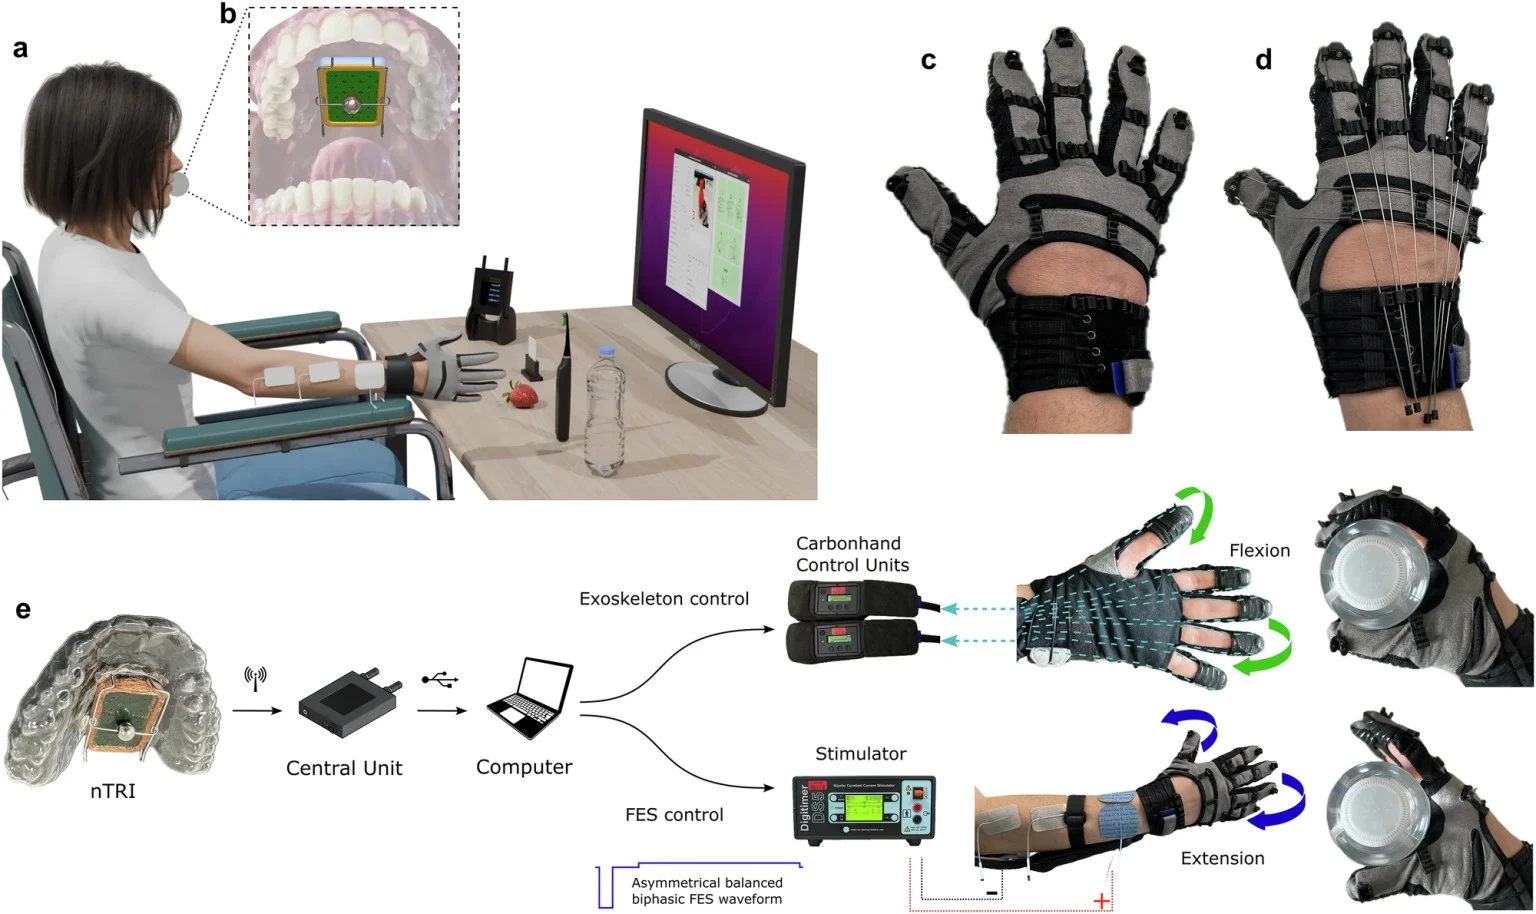
หยิบจับสำเร็จ 96% ในการทดลองขณะใช้อุปกรณ์
ผู้เข้าร่วมทดลองทั้ง 5 คนมีข้อจำกัดในการใช้มือจากการบาดเจ็บไขสันหลังระดับคอ การทดลองจัดขึ้นสองวัน โดยวันแรกใช้ฝึกและทำความคุ้นเคยกับระบบ ก่อนทดสอบงานหยิบจับ เช่น ขวดน้ำ นามบัตร สตรอว์เบอร์รีจำลอง และแปรงสีฟันไฟฟ้า รวมถึงการทำท่าชี้นิ้ว
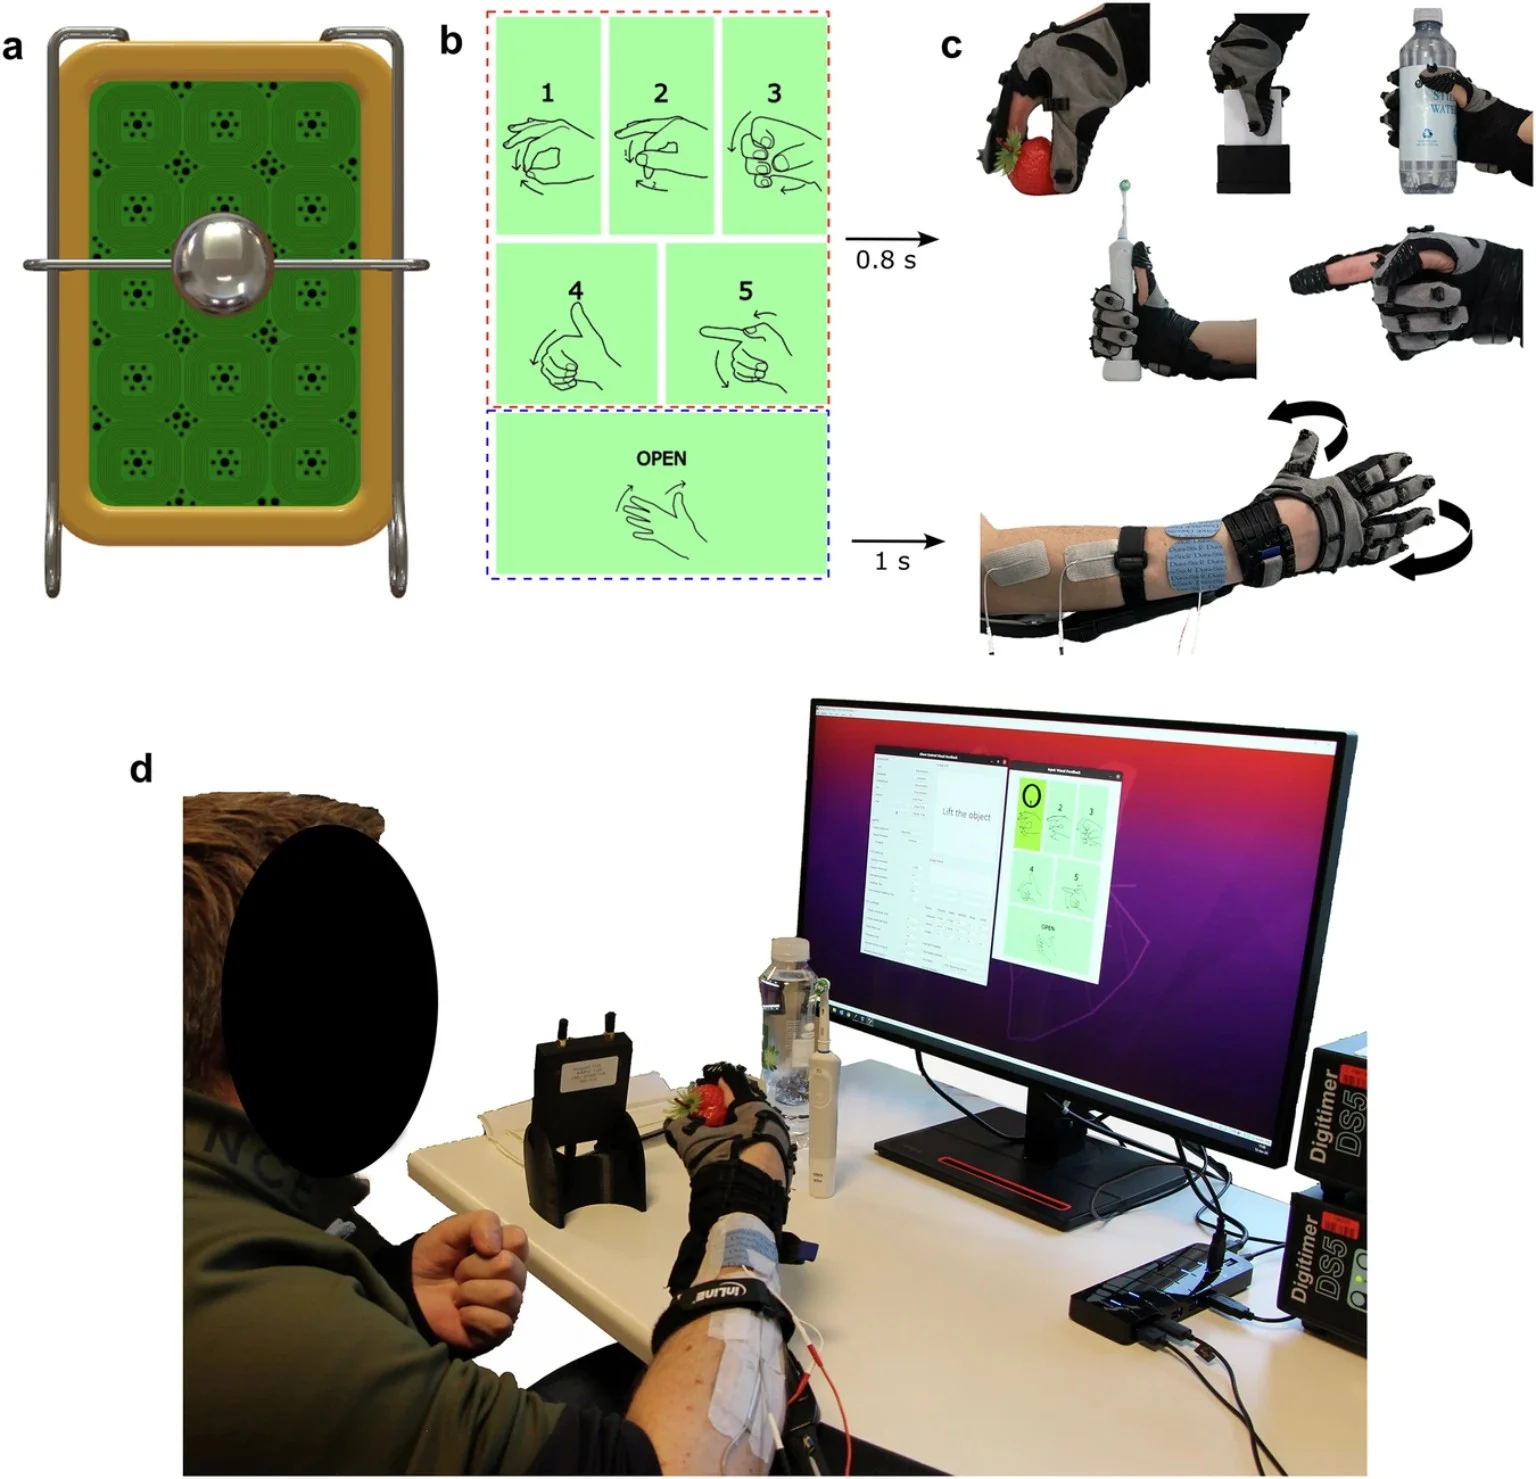
นักวิจัยเปรียบเทียบถุงมือสองรูปแบบ ได้แก่ แบบใช้ FES เปิดมือ และแบบใช้ลวดคืนรูปช่วยเหยียดนิ้ว พบอัตราทำงานสำเร็จรวม 96% และ 89% ตามลำดับ โดยคิดจากจำนวนครั้งที่ทำสำเร็จเทียบกับจำนวนครั้งที่พยายามทั้งหมด ไม่ใช่สัดส่วนผู้ป่วยที่หายหรือฟื้นการทำงานของมือ
อย่างไรก็ตาม ความช่วยเหลือที่แต่ละคนต้องการแตกต่างกัน ผู้เข้าร่วมบางคนยังต้องมีผู้ช่วยจัดสิ่งของให้อยู่ในตำแหน่งที่จับได้ หรือช่วยประคองข้อมือ ผลจึงแสดงความสามารถในการช่วยหยิบจับภายใต้เงื่อนไขทดลอง มากกว่าการยืนยันว่าทุกคนจะทำกิจกรรมเหล่านี้ได้อย่างอิสระทั้งหมด
ช่วยทำกิจกรรมได้ แต่ยังต้องประเมินการใช้ในชีวิตจริง
งานนี้เป็นตัวอย่างของการออกแบบเทคโนโลยีช่วยเหลือที่เริ่มจากความสามารถซึ่งผู้ใช้ยังควบคุมได้ แล้วเชื่อมเข้ากับระบบกลไกและกล้ามเนื้อ ผลการหยิบจับที่ดีขึ้นเกิดขึ้น ขณะใช้อุปกรณ์ จึงยังไม่ใช่หลักฐานว่ากำลังมือหรือการทำงานของระบบประสาทฟื้นกลับมาอย่างถาวร
ข้อจำกัดสำคัญคือจำนวนผู้เข้าร่วมน้อยและระยะทดลองสั้น ระบบยังต้องใช้ฮาร์ดแวร์ภายนอก รวมถึงการปรับตำแหน่งขั้วไฟฟ้าและค่าการกระตุ้นให้เหมาะกับแต่ละคน ผู้ใช้ยังต้องมีความช่วยเหลือในการใส่และถอดอุปกรณ์ ส่วนผลต่อการฟื้นฟูระยะยาวและความสะดวกในการใช้ที่บ้านยังเป็นคำถามสำหรับการศึกษาต่อไป
อ้างอิง
Kirtas O, Veltink PH, Kæseler RL, Ammitzbøll AL, Hagen EM, Mohammadi M, et al. A tongue-controlled FES-robotic exoskeleton restores hand function in users with cervical spinal cord injury. npj Robotics. 2026;4:53. อ่านบทความวิจัย
ภาพต้นฉบับใช้ภายใต้สัญญาอนุญาต Creative Commons Attribution 4.0 โดยคงภาพเดิมและเพิ่มคำบรรยายภาษาไทย