
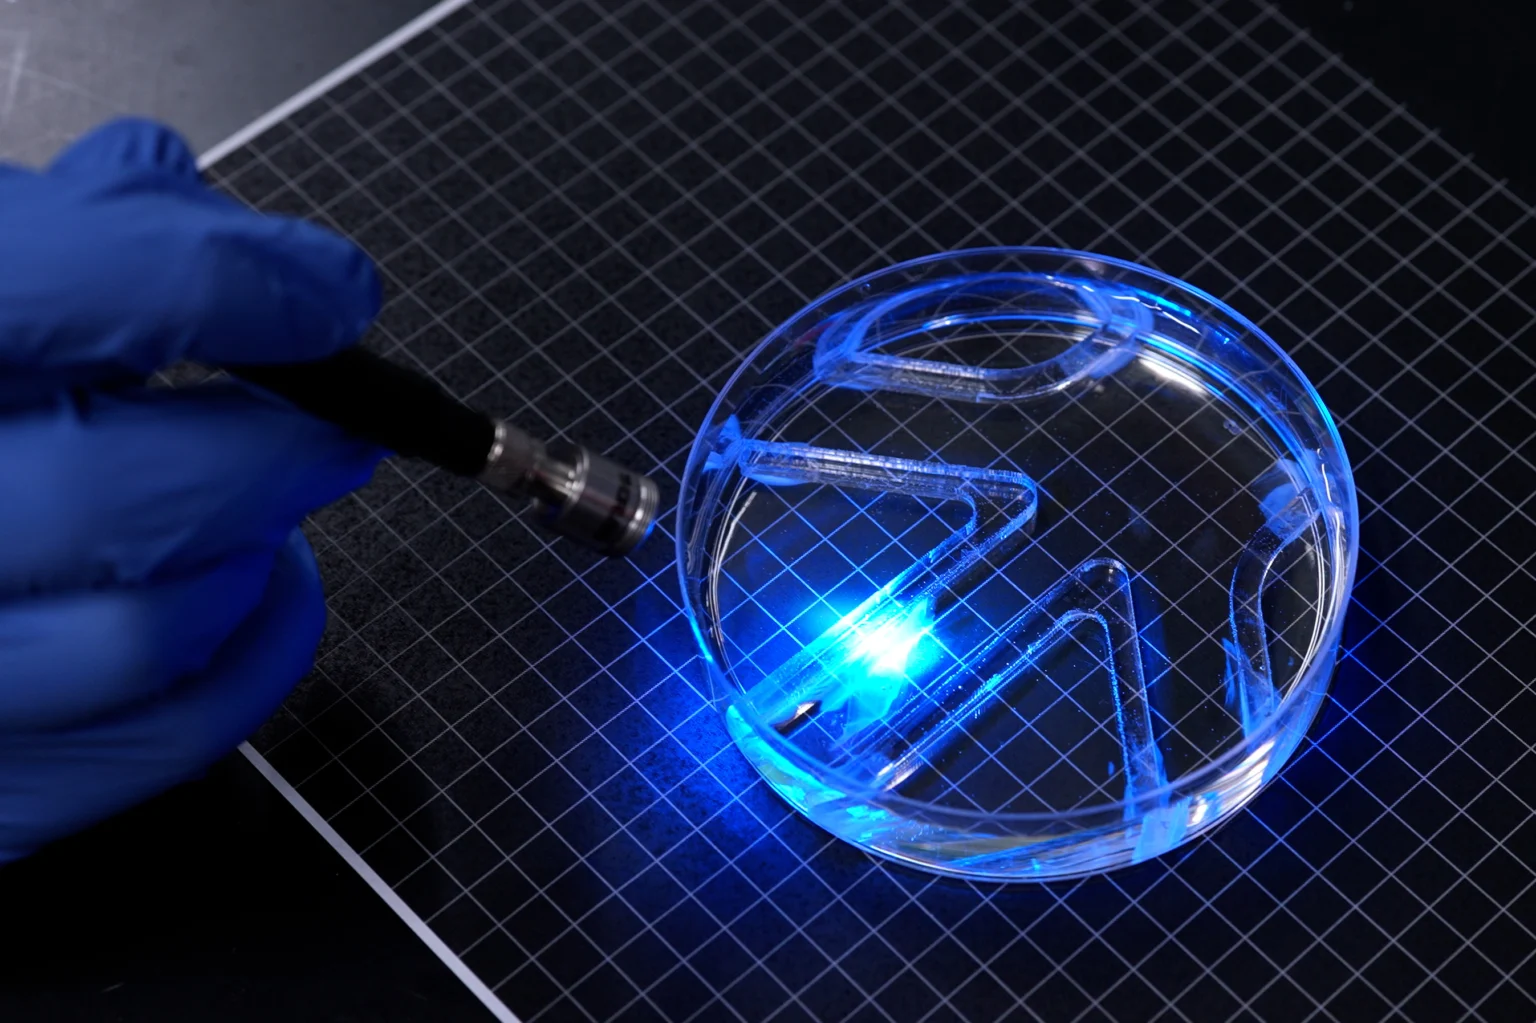
นักวิจัยจาก Massachusetts Institute of Technology (MIT) สหรัฐอเมริกา นำโดย Ritu Raman รองศาสตราจารย์ด้านวิศวกรรมเครื่องกล สร้างหุ่นยนต์ไบโอไฮบริด (biohybrid robot) แบบแผ่นบางเฉียบ ขนาดประมาณหมากฝรั่งหนึ่งแผ่น หุ่นยนต์นี้ว่ายน้ำได้ด้วยแรงจากเซลล์กล้ามเนื้อที่ยังมีชีวิต และบังคับทิศทางได้ด้วยการฉายแสง ทีมวิจัยระบุว่านี่เป็นครั้งแรกที่หุ่นยนต์แบบสองมิติที่บางขนาดนี้เคลื่อนที่ได้ด้วยเนื้อเยื่อกล้ามเนื้อจริง ผลงานตีพิมพ์ในวารสาร Advanced Functional Materials
สรุปสั้น ๆ
- หุ่นยนต์เป็นแผ่นเจลบางสองครีบ ขับเคลื่อนด้วยชั้นเซลล์กล้ามเนื้อที่หดตัวเมื่อได้รับแสง
- ฉายแสงที่ครีบไหนครีบนั้นจะขยับ จึงบังคับเลี้ยวและว่ายผ่านเขาวงกตในจานเพาะเชื้อได้
- ว่ายได้เร็วสุดราว 4 ช่วงตัวต่อนาที และยังเป็นต้นแบบในห้องปฏิบัติการ
ทำไมต้องเป็นกล้ามเนื้อแผ่นบาง
หุ่นยนต์ไบโอไฮบริดรุ่นก่อน ๆ มักใช้ก้อนกล้ามเนื้อลาย (skeletal muscle) ที่เพาะเลี้ยงเป็นสามมิติด้วยเทคนิควิศวกรรมเนื้อเยื่อ (tissue engineering) ซึ่งมีขนาดเทอะทะและต้องใช้เซลล์หลายล้านเซลล์ ปีก่อนห้องแล็บเดียวกันเคยสร้างแผ่นกล้ามเนื้อเลียนแบบม่านตา (iris) ที่บางมากและขยับได้หลายทิศทาง แต่ขยับได้เพียงราว 100 ไมครอน ซึ่งน้อยเกินกว่าจะใช้ขับเคลื่อนหุ่นยนต์ งานนี้จึงตั้งโจทย์ว่าต้องทำให้กล้ามเนื้อแผ่นบางสร้างแรงได้มากพอที่จะว่ายในน้ำ ซึ่งต้องใช้แรงมากกว่าการเคลื่อนที่ในอากาศ
หลักการทำงาน
- ตัวหุ่นยนต์เป็นแผ่นเจลยืดหยุ่นที่แบ่งเป็นสองครีบ แต่ละครีบยาวราว 15 มม. กว้าง 7 มม. และหนาประมาณ 0.5 มม.
- ผิวเจลมีร่อง (groove) เป็นแนวให้เซลล์กล้ามเนื้อเรียงตัวไปทางเดียวกัน เซลล์ปกคลุมเป็นชั้นที่บางกว่าเส้นผม
- เซลล์ถูกดัดแปลงพันธุกรรมให้หดตัวเมื่อได้รับแสง ครีบแต่ละข้างจึงทำงานแยกกัน ฉายแสงที่ครีบเดียวจะทำให้หุ่นยนต์เลี้ยว ฉายทั้งสองข้างก็จะกระพือพร้อมกัน ส่วนความเร็วปรับได้จากความถี่ของแสง
“ให้มองว่าหุ่นยนต์ตัวนี้มีกล้ามเนื้ออิสระสองมัด”
Ritu Raman, MIT
ปรับวัสดุและโครงสร้างอย่างไร
ทีมพบว่าเจลไฟบริน (fibrin) ที่ใช้ในงานม่านตาเดิมหดตัวเมื่อกล้ามเนื้อออกแรงดึง จึงเปลี่ยนมาใช้ไฮโดรเจล gelatin methacrylate (GelMA) ซึ่งปรับความแข็งได้ ผลคือเจลที่แข็งขึ้นช่วยให้เซลล์เรียงตัวได้ดีและออกแรงหดตัวได้มากขึ้น ทีมยังเปรียบเทียบร่องหลายรูปทรง และพบว่าร่องก้นเหลี่ยมให้เซลล์เรียงเป็นเส้นใยกล้ามเนื้อได้ดีกว่าร่องก้นโค้ง นอกจากนี้ยัง “ฝึก” กล้ามเนื้อด้วยพัลส์แสงวันละ 15 นาที ที่ 2 พัลส์ต่อวินาที ซึ่งทำให้ครีบขยับได้ไกลขึ้นราว 4 เท่าเมื่อเทียบกับกลุ่มที่ไม่ได้ฝึก
ผลการทดลอง
ในการทดสอบ ทีมเลื่อนแหล่งแสงด้วยมือเพื่อนำหุ่นยนต์ว่ายผ่านเขาวงกตอย่างง่ายในจานเพาะเชื้อขนาดใหญ่ ความเร็วสูงสุดอยู่ที่ราว 4 ช่วงตัวต่อนาที ยังห่างไกลจากนักว่ายน้ำโอลิมปิกที่ทำได้ถึง 65 ช่วงตัวต่อนาที แต่ใกล้เคียงกับฉลาม cow shark ที่ว่ายเอื่อย ๆ
ความสำคัญและก้าวต่อไป
งานนี้ยังเป็นต้นแบบระดับห้องปฏิบัติการที่ทดสอบในจานเพาะเชื้อเท่านั้น แต่ชี้ว่าการออกแบบแบบแผ่นบางอาจทำให้หุ่นยนต์ไบโอไฮบริดสร้างได้ถูกลงและใช้เซลล์น้อยลง Raman มองว่าหุ่นยนต์ลักษณะนี้อาจใช้สำรวจสภาพแวดล้อมที่เปราะบางหรือคาดเดายากเกินกว่าที่ฮาร์ดแวร์แข็งจะเข้าไปได้ หรือใช้ตรวจวัดสิ่งแวดล้อมในน้ำ เป้าหมายถัดไปของทีมคือปรับรูปทรงตัวหุ่นยนต์ให้ว่ายได้เร็วขึ้น งานวิจัยนี้ได้ทุนบางส่วนจาก Office of Naval Research
สำหรับคนที่สนใจสามารถเข้าไปศึกษารายละเอียดของรายงานวิจัยได้ที่ 2D Skeletal Muscle Thin Film Actuators Enhance Efficiency of Biohybrid Robots
ข่าวจาก MIT News
อ่านเพิ่มเติมบน Biomed.in.th