
เครื่องอัลตราซาวนด์พกพาได้ แต่การวางหัวตรวจให้เห็นตับในระนาบที่ถูกต้องยังต้องอาศัยประสบการณ์ ทีมวิจัยจาก Tsinghua University และโรงพยาบาลร่วมพัฒนาหุ่นยนต์ที่ยึดกับหน้าท้อง แล้วใช้ AI ช่วยขยับหัวตรวจเพื่อค้นหาภาพมาตรฐานของตับ โดยประเมินในคนรวม 119 คน
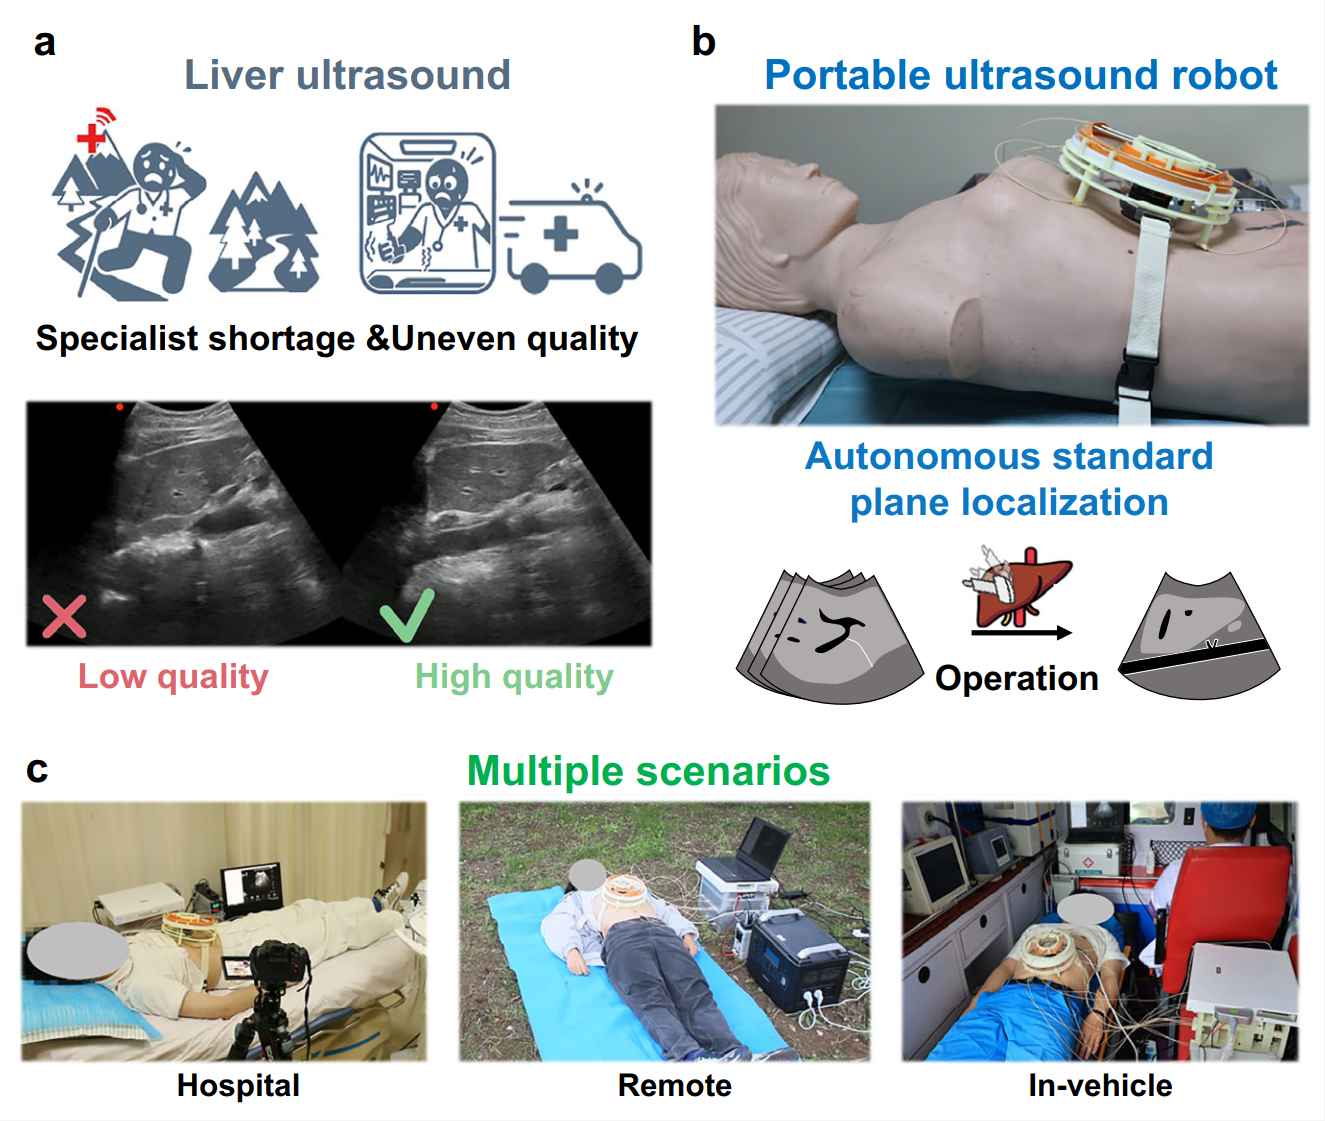
โจทย์ของงานนี้จึงอยู่ที่การช่วยเก็บภาพให้สม่ำเสมอเมื่อไม่มีผู้เชี่ยวชาญอยู่ข้างผู้ป่วย ภาพที่ 1a แสดงปัญหาการเข้าถึงผู้ตรวจและความต่างของคุณภาพภาพ ซึ่งเป็นเหตุผลให้ทีมพัฒนาระบบนี้ขึ้นมา
เรียนรู้วิธีสแกน แล้วปรับตามภาพและแรงสัมผัส
หุ่นยนต์เรียนรู้จากเส้นทางการขยับหัวตรวจของผู้ตรวจอัลตราซาวนด์ ระหว่างทำงาน ระบบใช้ข้อมูลสามส่วนร่วมกัน ได้แก่ ภาพอัลตราซาวนด์ ตำแหน่งและท่าของหัวตรวจ และแรงสัมผัสกับร่างกาย เพื่อเลือกการเคลื่อนไหวและค้นหาระนาบมาตรฐาน แม้มีการหายใจหรือช่วงที่มองอวัยวะผ่านคลื่นเสียงได้ไม่ต่อเนื่อง
ตัวอุปกรณ์ที่ยึดกับหน้าท้องแสดงในภาพที่ 1b ส่วนปลายที่ติดกับผู้ป่วย รวมหัวตรวจและเซนเซอร์แรง มีมวล 588 กรัม ขณะที่ชุดขับและควบคุมแยกออกไป ทีมใช้กลไกขับผ่านสายเคเบิลให้หัวตรวจเลื่อนและหมุนได้ในบริเวณตรวจ โดยข่าวสถาบันระบุว่าน้ำหนักทั้งระบบไม่เกิน 10 กิโลกรัม จึงไม่ควรเข้าใจว่าเครื่องทั้งหมดหนักเพียง 588 กรัม
ทดสอบในคนแล้ว แต่ยังไม่ใช่ระบบวินิจฉัยแทนแพทย์
บทคัดย่อรายงานการประเมินในอาสาสมัครสุขภาพดี 102 คนและผู้ป่วย 17 คน ภาพที่หุ่นยนต์เก็บได้สามารถใช้แปลผล และค่าการวัดโครงสร้างทางกายวิภาคใกล้เคียงข้อมูลอ้างอิงทางคลินิก อย่างไรก็ตาม ผลดังกล่าวยังไม่เท่ากับการพิสูจน์ว่าระบบตรวจพบโรคตับได้แม่นยำเท่าแพทย์ หรือใช้แทนการตรวจโดยผู้เชี่ยวชาญได้ทุกกรณี
ทีมยังนำระบบไปประเมินความเป็นไปได้ในการคัดกรองโรคพยาธิถุงน้ำในตับบนที่ราบสูงชิงไห่–ทิเบต และทดสอบในสภาวะเคลื่อนไหว รวมถึงการสแกนในรถ ดังบริบทในภาพที่ 1c การทดสอบเหล่านี้สนับสนุนแนวคิดนำการเก็บภาพออกไปนอกห้องตรวจ แต่ยังต้องประเมินกับผู้ป่วยและสภาพใช้งานที่หลากหลายกว่านี้ รวมถึงความปลอดภัย ความล้มเหลวของระบบ และการทำงานร่วมกับบุคลากร
ความน่าสนใจเชิงวิศวกรรมอยู่ที่การรวมกลไกที่เคลื่อนตามร่างกาย การวัดแรงสัมผัส และข้อมูลภาพเข้าด้วยกัน เพื่อช่วยเก็บภาพมาตรฐานให้ได้สม่ำเสมอขึ้น เป้าหมายระยะต่อไปคือพิสูจน์ว่าความสามารถนี้ช่วยให้การตรวจในงานบริการจริงดีขึ้นเพียงใด โดยยังมีผู้เชี่ยวชาญรับผิดชอบการแปลผลและการดูแลผู้ป่วย
อ้างอิง
- Li Z, Xu Y, Zhang L, et al. A lightweight portable ultrasound robot for autonomous liver sonography. Nature Communications. Published online October 24, 2026. doi:10.1038/s41467-026-79007-5.
- School of Biomedical Engineering, Tsinghua University. Tsinghua University School of Biomedical Engineering Ning Guochen Research Group et al. Publish Research on a Portable Autonomous Liver Ultrasound Robot in Nature Communications. October 26, 2026.