เมื่อคนคนหนึ่งต้องกลับไปใช้ชีวิตหลังโรคหลอดเลือดสมอง การบาดเจ็บไขสันหลัง หรือการสูญเสียแขนขา คำถามทางวิศวกรรมอาจเริ่มจากเรื่องใกล้ตัว เช่น จะหยิบแก้วน้ำอย่างไร จะออกจากบ้านได้อย่างไร หรือจะสื่อสารเมื่อพูดไม่ได้อย่างไร การหาคำตอบเหล่านี้คือส่วนสำคัญของ วิศวกรรมฟื้นฟู (Rehabilitation Engineering) ซึ่งนำหลักการออกแบบ การวัด และการทดสอบมาสร้างหรือปรับเทคโนโลยีให้เหมาะกับความสามารถและเป้าหมายของแต่ละคน [1]
วิศวกรรมฟื้นฟูต่างจากเวชศาสตร์ฟื้นฟูอย่างไร
Rehabilitation Engineering หมายถึงวิศวกรรมฟื้นฟู ส่วนเวชศาสตร์ฟื้นฟูคือ Rehabilitation Medicine ทั้งสองทำงานร่วมกัน แต่มีบทบาทต่างกัน เวชศาสตร์ฟื้นฟูเป็นสาขาทางการแพทย์ที่ดูแลปัญหาการทำหน้าที่และวางแผนการรักษาฟื้นฟู ขณะที่วิศวกรรมฟื้นฟูเน้นการออกแบบ ดัดแปลง บูรณาการ และประเมินเทคโนโลยีที่ช่วยให้ผู้ใช้ทำกิจกรรมได้ดีขึ้น จึงครอบคลุมทั้งเครื่องมือในคลินิก อุปกรณ์ส่วนบุคคล และการปรับบ้านหรือที่ทำงาน [2],[3]
องค์การอนามัยโลกอธิบายการฟื้นฟูว่าเป็นการดำเนินการเพื่อเพิ่มความสามารถในการทำหน้าที่และลดความพิการ โดยคำนึงถึงปฏิสัมพันธ์ระหว่างบุคคลกับสิ่งแวดล้อม เป้าหมายจึงอาจเป็นการกลับไปทำงาน ดูแลตนเอง หรือเข้าร่วมกิจกรรมกับครอบครัว ไม่จำเป็นต้องจำกัดอยู่ที่การทำให้ร่างกายกลับมาเหมือนก่อนเจ็บป่วย [3]
อีกคำที่เกี่ยวข้องคือ เทคโนโลยีสิ่งอำนวยความสะดวก (Assistive Technology; AT) ซึ่งรวมผลิตภัณฑ์ ระบบ และบริการที่ช่วยการเคลื่อนที่ การสื่อสาร การรับรู้ การได้ยิน การมองเห็น และการดูแลตนเอง วิศวกรรมฟื้นฟูเป็นกระบวนการทางวิศวกรรมที่ช่วยพัฒนาและเลือกใช้เทคโนโลยีเหล่านี้ ขณะเดียวกันก็พัฒนาเครื่องมือสำหรับการฝึกฟื้นฟูด้วย อุปกรณ์บางชนิดจึงทำหน้าที่ทั้งช่วยเหลือและฝึกในระบบเดียวกัน [2],[4]
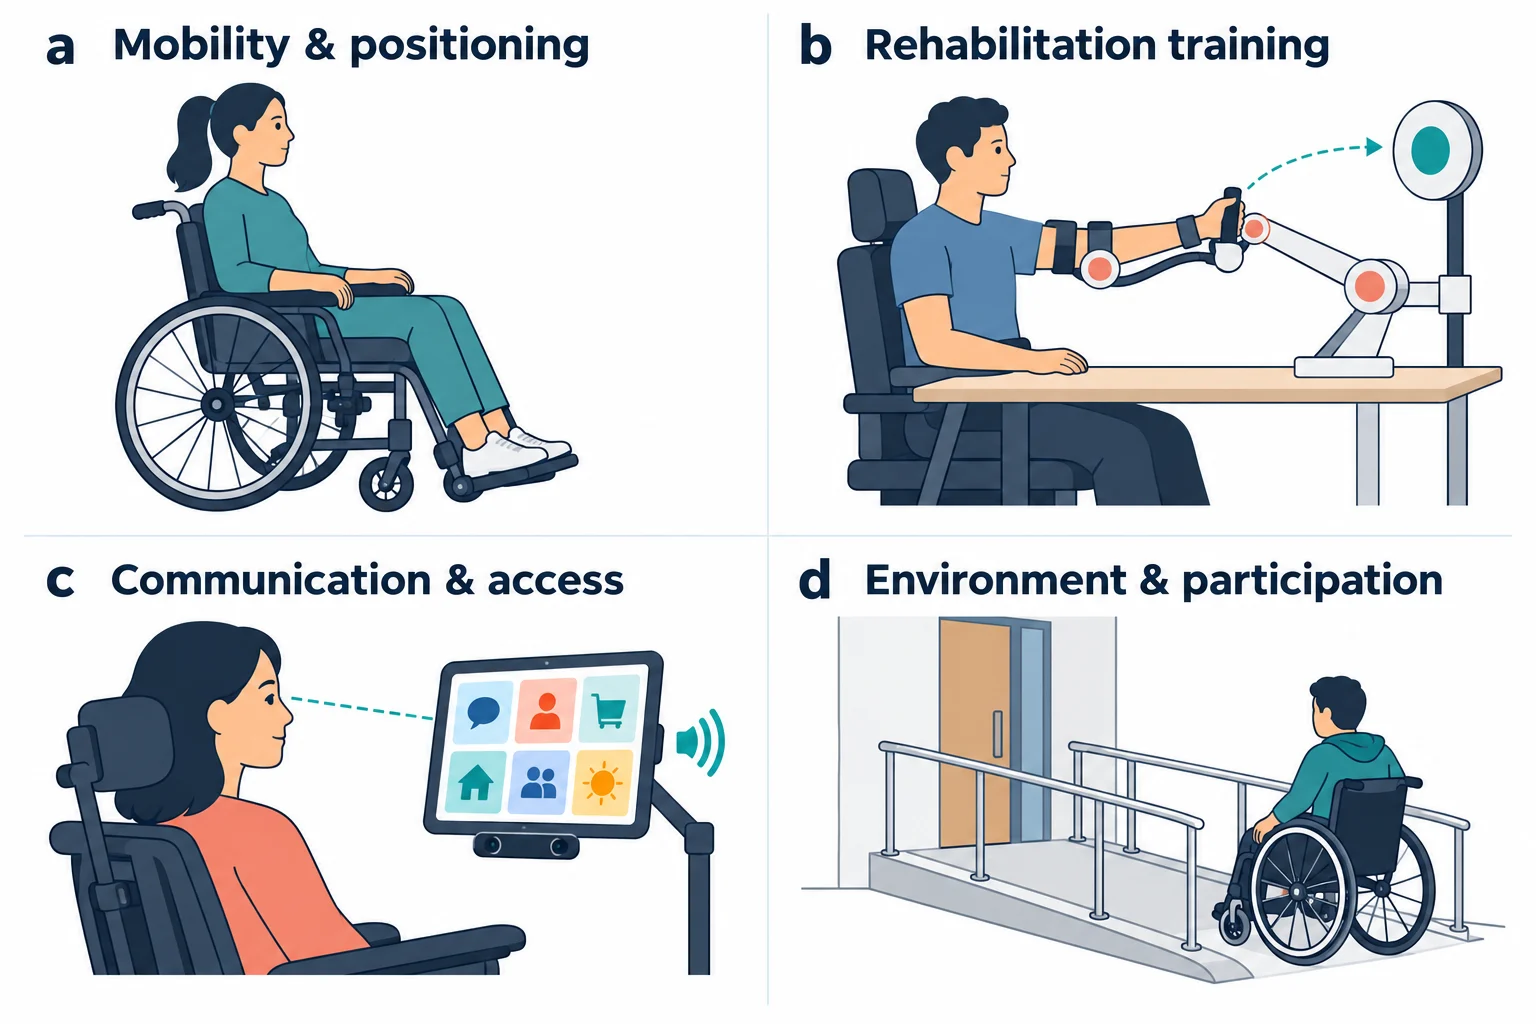
เริ่มจากผู้ใช้ กิจกรรม และสภาพแวดล้อม
กรอบ International Classification of Functioning, Disability and Health หรือ ICF ของ WHO ช่วยให้มองปัญหาครอบคลุมทั้งการทำงานและโครงสร้างร่างกาย กิจกรรม การมีส่วนร่วม และปัจจัยแวดล้อม ตัวอย่างเช่น การมีกำลังขาดีขึ้นเป็นผลระดับร่างกาย การเดินไปห้องน้ำได้เป็นผลระดับกิจกรรม และการกลับไปเรียนได้เป็นผลระดับการมีส่วนร่วม ทั้งสามเชื่อมโยงกันแต่ใช้แทนกันไม่ได้ [5]
ในทางออกแบบ รถเข็นที่ขับได้ดีในห้องทดลองอาจใช้เข้าห้องน้ำที่บ้านไม่ได้ หากกว้างเกินประตูหรือไม่มีพื้นที่หมุน การประเมินจึงต้องถามทั้งขนาดตัว ท่าทาง ความสามารถในการควบคุม เส้นทางที่ใช้ ผู้ช่วยดูแล และการบำรุงรักษา WHO เน้นว่าการจัดบริการรถเข็นต้องมีการประเมินเฉพาะบุคคล การปรับให้พอดี การฝึกใช้ และการติดตามผล ไม่ใช่จบเมื่อส่งมอบอุปกรณ์ [6]
ผู้ใช้ควรมีส่วนร่วมตั้งแต่กำหนดโจทย์ เพราะอุปกรณ์ที่ทำงานได้ทางเทคนิคอาจไม่ตอบเป้าหมายที่เจ้าตัวให้ความสำคัญ ทีมจึงต้องทำงานร่วมกับแพทย์ นักกายภาพบำบัด นักกิจกรรมบำบัด ผู้เชี่ยวชาญด้านการสื่อสาร ช่างอวัยวะเทียม ผู้ดูแล และวิศวกรตามลักษณะปัญหา [2],[6]
อุปกรณ์และระบบที่พบในวิศวกรรมฟื้นฟู
1. การเคลื่อนที่ การจัดท่า และอวัยวะเทียม
รถเข็น ไม้เท้า อุปกรณ์ช่วยเดิน เบาะและระบบพยุงท่านั่งช่วยชดเชยข้อจำกัดในการเคลื่อนที่ ส่วน อวัยวะเทียม (prosthesis) ทดแทนอวัยวะที่ขาดหาย และ อุปกรณ์เสริมพยุง (orthosis) รองรับหรือควบคุมส่วนของร่างกายที่ยังมีอยู่ หลักการออกแบบต้องพิจารณาการถ่ายแรง ความพอดี ความมั่นคง และความสามารถที่ผู้ใช้ยังทำได้ ควบคู่กับการฝึกใช้งาน [1],[4],[6]
ความเหมาะสมไม่ได้ขึ้นกับจำนวนมอเตอร์หรือความซับซ้อนเพียงอย่างเดียว น้ำหนัก การสวมและถอด ความสบาย การเข้าถึงอะไหล่ และการทำงานร่วมกับอุปกรณ์เดิมล้วนมีผลต่อการใช้จริง การเลือกจึงต้องทดลองกับงานและสภาพแวดล้อมที่สำคัญต่อผู้ใช้ [2],[6]
2. ระบบสื่อสารและการเข้าถึงคอมพิวเตอร์
ระบบการสื่อสารเสริมและทางเลือก (Augmentative and Alternative Communication; AAC) อาจใช้กระดานสัญลักษณ์ ปุ่มกด สวิตช์ หรือคอมพิวเตอร์ที่สร้างเสียง ผู้ที่ใช้มือไม่ได้อาจเลือกคำด้วยสายตาหรือการเคลื่อนไหวส่วนที่ยังควบคุมได้ วิศวกรต้องทำให้ช่องทางรับคำสั่งตรงกับความสามารถของผู้ใช้ และปรับการจัดวางหรือการเลือกให้ลดความผิดพลาดและความเหนื่อยล้า [2],[4]
3. การกระตุ้นไฟฟ้าเพื่อช่วยทำกิจกรรม
Functional Electrical Stimulation (FES) ใช้กระแสไฟฟ้ากระตุ้นเส้นประสาทส่วนปลายที่เลี้ยงกล้ามเนื้อเพื่อช่วยให้เกิดการเคลื่อนไหว เช่น ช่วยยกปลายเท้าขณะก้าวในผู้ที่มีภาวะเท้าตกจากความผิดปกติของระบบประสาทส่วนกลาง ระบบต้องส่งการกระตุ้นให้สัมพันธ์กับช่วงของกิจกรรม และต้องประเมินความเหมาะสมของเส้นประสาท กล้ามเนื้อ และสภาพผู้ใช้ ไม่ใช่ใช้ได้เหมือนกันในทุกสาเหตุของอัมพาต [7]
4. หุ่นยนต์และโครงร่างภายนอก
หุ่นยนต์ฝึกฟื้นฟูอาจต่อกับมือหรือเท้าที่ปลายอุปกรณ์ (end-effector) หรือสวมตามแนวแขนขาเป็นโครงร่างภายนอก (exoskeleton) เพื่อช่วยฝึกการเคลื่อนไหวซ้ำและวัดผลระหว่างฝึก การออกแรงช่วยต้องสัมพันธ์กับข้อต่อและความสามารถของผู้ใช้ หากช่วยมากเกินไป ผู้ใช้อาจทำงานเองน้อยลง ขณะที่แรงช่วยไม่เพียงพออาจทำให้งานยากเกินไป จึงต้องปรับระดับการช่วยตามโจทย์และตรวจสอบการตอบสนอง [8]
หลักการควบคุม: วัด ตัดสินใจ ช่วย และรับข้อมูลย้อนกลับ
สำหรับระบบที่มีมอเตอร์หรือการกระตุ้น อาจจัดองค์ประกอบเป็น วงจรควบคุมแบบวงปิด (closed-loop control) เริ่มจากเซนเซอร์วัดตำแหน่ง แรง หรือสัญญาณไฟฟ้ากล้ามเนื้อ (Electromyography; EMG) ตัวควบคุมประเมินสถานะและเปรียบเทียบกับเป้าหมาย จากนั้นสั่งตัวขับเคลื่อนให้ช่วยในขอบเขตที่กำหนด เมื่อผู้ใช้เคลื่อนไหว ระบบวัดผลกลับมาเพื่อปรับคำสั่งรอบต่อไป นี่เป็นโครงสร้างทางวิศวกรรมตัวอย่าง ไม่ใช่ข้อกำหนดว่าอุปกรณ์ฟื้นฟูทุกชนิดต้องมีทุกองค์ประกอบ [8]
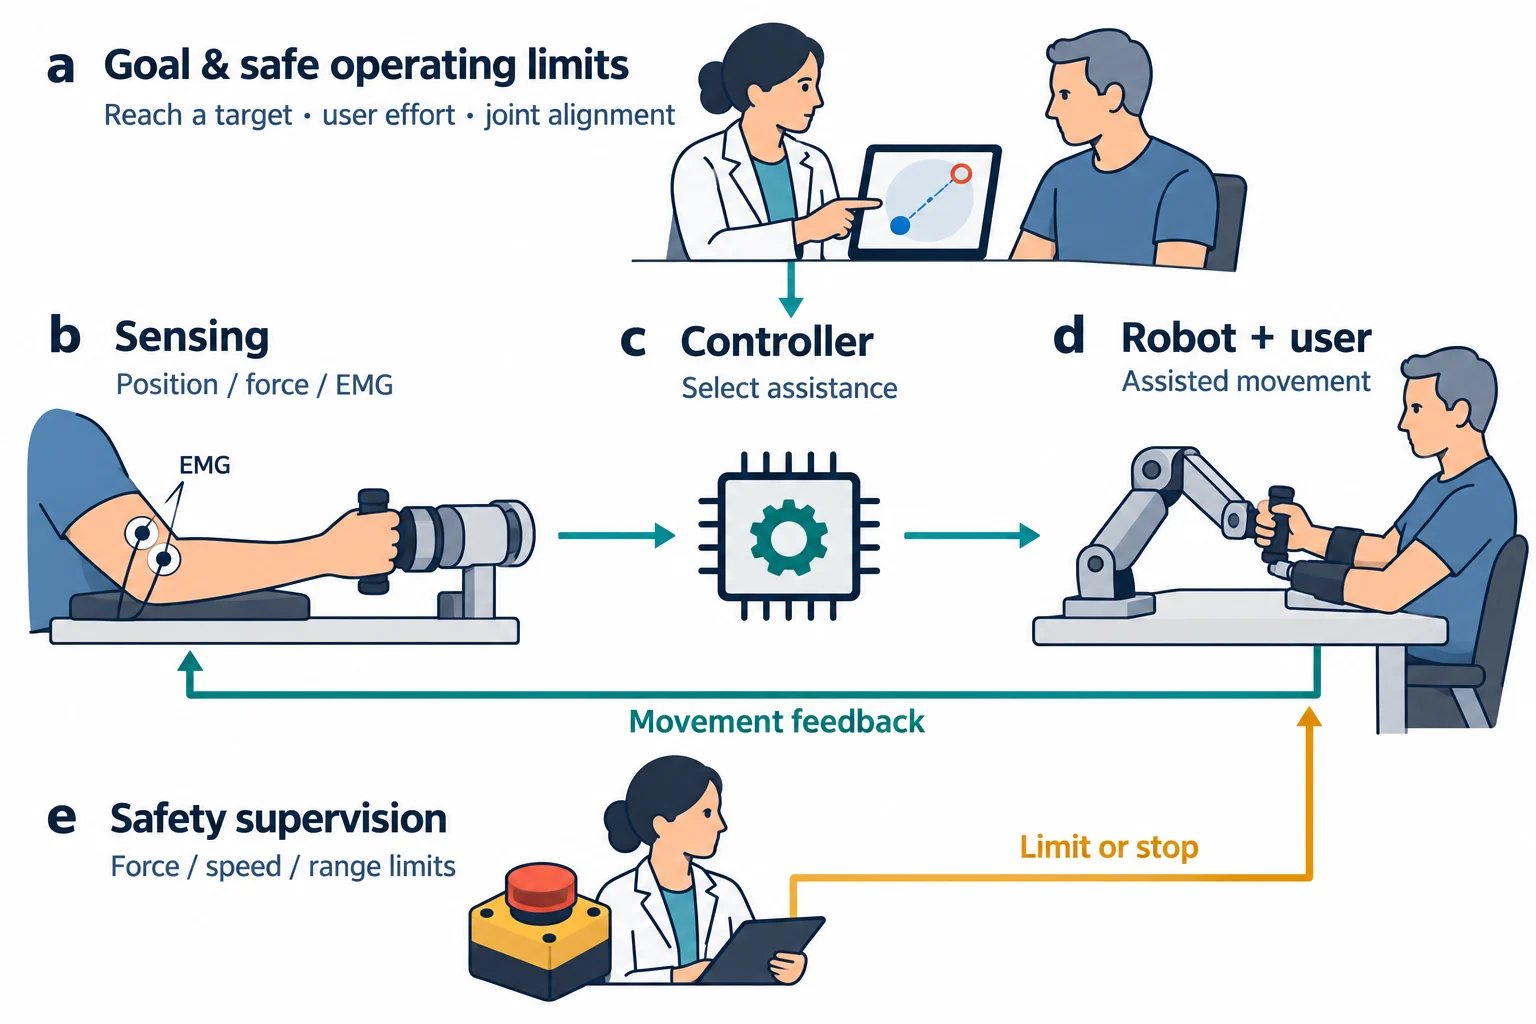
ข้อมูลย้อนกลับถึงผู้ใช้ เช่น เป้าหมายบนหน้าจอ เสียง หรือแรงสัมผัส เป็นอีกส่วนหนึ่งที่ช่วยให้รับรู้ว่ากำลังทำงานได้อย่างไร ส่วนระบบความปลอดภัยต้องกำกับแรง ความเร็ว และช่วงการเคลื่อนไหว มีวิธีหยุดที่เข้าถึงได้ และประเมินกรณีเซนเซอร์ผิดพลาดหรือไฟฟ้าดับ การตอบสนองเร็วหรือวัดได้ละเอียดเป็นสมรรถนะทางเทคนิค แต่ยังไม่ใช่หลักฐานว่าผู้ใช้ฟื้นตัวดีขึ้น [8],[9]
ประเมินผลอย่างไรให้ตรงกับประโยชน์ที่กล่าวอ้าง
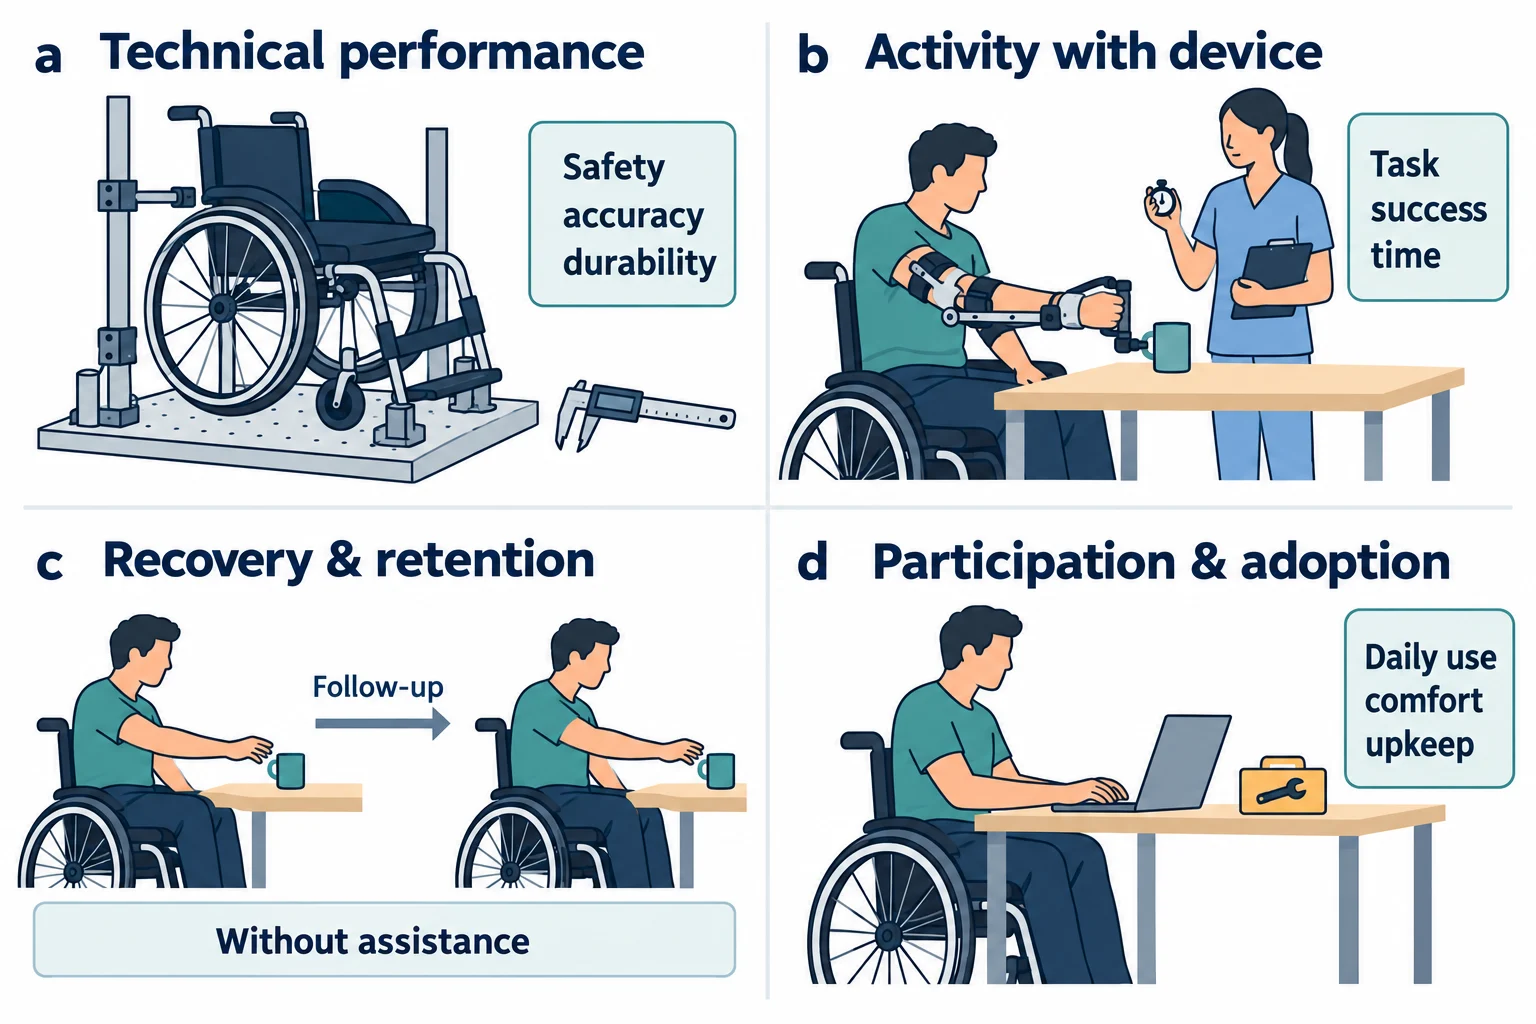
ควรเริ่มจากกำหนดว่าอุปกรณ์ตั้งใจช่วยอะไร และใช้ผลลัพธ์ที่ตรงกับเป้าหมายนั้น การวัดกำลังกล้ามเนื้อ การทำกิจกรรม และการกลับไปใช้ชีวิตตอบคำถามคนละระดับ เช่นเดียวกับการทำงานได้ดีขณะสวมอุปกรณ์กับการคงความสามารถหลังถอดอุปกรณ์ [5],[10]
| ระดับที่ประเมิน | ตัวอย่างสิ่งที่วัด | การตีความ |
|---|---|---|
| สมรรถนะและความปลอดภัย | ความคลาดเคลื่อน เวลาตอบสนอง ความมั่นคง ความทนทาน และความผิดพลาดของระบบ | อุปกรณ์ทำงานตามข้อกำหนดหรือไม่ |
| การทำกิจกรรมขณะใช้ | เวลาทำงาน ความสำเร็จ จำนวนความผิดพลาด หรือความช่วยเหลือจากผู้อื่น | ผู้ใช้ทำงานที่ต้องการได้ดีขึ้นเพียงใด |
| การฟื้นตัวและผลคงอยู่ | การประเมินหลังลดหรือถอดแรงช่วย และการติดตามภายหลัง | ผลเกิดเฉพาะขณะใช้หรือคงอยู่หลังฝึก |
| การใช้ชีวิตและการใช้งานต่อเนื่อง | เป้าหมายของผู้ใช้ ความสบาย ภาระผู้ดูแล การเข้าร่วมกิจกรรม และการบำรุงรักษา | ประโยชน์ในสถานการณ์จริงมีความหมายและยั่งยืนหรือไม่ |
ตารางข้างต้นเป็นกรอบสำหรับเลือกตัวชี้วัด มิใช่แบบทดสอบเดียวสำหรับทุกอุปกรณ์ การประเมินรถเข็นอาจอาศัยมาตรฐานตระกูล ISO 7176 ในเรื่องที่เกี่ยวข้อง ส่วนการจัดการความเสี่ยงของเครื่องมือแพทย์ใช้หลักการของ ISO 14971 ทั้งนี้การผ่านการทดสอบทางเทคนิคไม่เท่ากับการพิสูจน์ประโยชน์ทางคลินิก [9]
การศึกษาทางคลินิกควรระบุผู้เข้าร่วม ระยะของโรค วิธีคัดเลือก ปริมาณการฝึก กลุ่มเปรียบเทียบ และระยะติดตาม หากกลุ่มที่ใช้อุปกรณ์ได้รับเวลาฝึกมากกว่า การเปลี่ยนแปลงอาจมาจากการฝึกเพิ่มเติม การประเมินก่อน–หลังในกลุ่มเดียวจึงแยกผลของอุปกรณ์จากการฟื้นตัวตามเวลาได้จำกัด การสุ่มและการปกปิดผู้ประเมินช่วยลดอคติได้ในบริบทที่ทำได้ [10]
หุ่นยนต์ที่ดีทางวิศวกรรมอาจไม่ได้ให้ผลทางคลินิกเหนือกว่าเสมอ
ตัวอย่างคือการศึกษา RATULS ที่สุ่มผู้ป่วยโรคหลอดเลือดสมอง 770 คน ซึ่งมีข้อจำกัดการทำงานของแขนระดับปานกลางหรือรุนแรง ไปสู่การฝึกด้วยหุ่นยนต์ MIT-Manus โปรแกรมฝึกแขนแบบเน้นงาน หรือการดูแลตามปกติ กลุ่มฝึกสองกลุ่มได้รับการฝึกครั้งละ 45 นาที สัปดาห์ละ 3 ครั้ง เป็นเวลา 12 สัปดาห์ ผลลัพธ์หลักที่ 3 เดือนใช้ความสำเร็จตามเกณฑ์ Action Research Arm Test (ARAT) [10]
การฝึกด้วยหุ่นยนต์ในรูปแบบที่ศึกษานี้ไม่ได้ให้ผลลัพธ์หลักดีกว่าการดูแลตามปกติอย่างมีนัยสำคัญ ข้อค้นพบนี้ไม่ใช่ข้อสรุปว่าหุ่นยนต์ทุกชนิดไม่มีประโยชน์ แต่แสดงว่าต้องประเมินทั้งอุปกรณ์ วิธีฝึก กลุ่มผู้ใช้ และผลลัพธ์ที่ต้องการ ไม่ควรนำจำนวนครั้งที่ฝึกได้หรือความแม่นของมอเตอร์ไปใช้แทนหลักฐานการฟื้นฟู [10]
เทคโนโลยีร่วมสมัย: ระบบประสาทกับอุปกรณ์ภายนอก
การเชื่อมต่อสมองกับไขสันหลัง
งานของ Lorach และคณะในปี 2023 แสดงระบบ brain–spine interface ที่บันทึกสัญญาณจากบริเวณสมองเกี่ยวกับการเคลื่อนไหว ถอดรหัสความตั้งใจ แล้วสั่งการกระตุ้นไขสันหลังส่วนที่เกี่ยวข้องกับขา ผู้เข้าร่วมที่มีการบาดเจ็บไขสันหลังสามารถควบคุมการยืนและเดินด้วยระบบนี้ได้ แต่รายงานดังกล่าวเป็นการพิสูจน์แนวคิดในผู้เข้าร่วมเพียงหนึ่งคน ต้องผ่าตัดติดตั้งและปรับระบบเฉพาะบุคคล จึงไม่อาจสรุปผลสำหรับผู้มีอัมพาตทุกคนหรือทุกชนิดของการบาดเจ็บ [11],[12]
การสร้างเสียงจากสัญญาณสมอง
ในปี 2025 Wairagkar และคณะรายงานระบบ brain-to-voice neuroprosthesis ที่ใช้สัญญาณจากขั้วไฟฟ้าฝังในสมองของผู้เข้าร่วมโรค ALS หนึ่งคน เพื่อสร้างเสียงขณะที่พยายามพูด งานนี้แสดงการควบคุมจังหวะและทำนองเสียงผ่านคอมพิวเตอร์ เป็นการชดเชยช่องทางสื่อสาร ไม่ได้รักษา ALS หรือทำให้กล้ามเนื้อพูดกลับมาทำงานตามปกติ หลักฐานยังอยู่ในงานวิจัยเฉพาะผู้เข้าร่วมและต้องประเมินการใช้ระยะยาวในคนเพิ่มเติม [13],[14]
การกระตุ้นไขสันหลังผ่านผิวหนัง
เทคโนโลยีอีกกลุ่มกระตุ้นผ่านขั้วไฟฟ้าบนผิวหนังแทนการเชื่อมต่อสมอง ตัวอย่างสถานะกำกับดูแลที่ตรวจสอบได้คือ ARC-EX System ซึ่ง FDA สหรัฐฯ อนุญาตผ่านเส้นทาง De Novo เมื่อวันที่ 19 ธันวาคม 2024 สำหรับใช้ในคลินิกร่วมกับการฝึกกิจกรรม เพื่อเพิ่มแรงและการรับความรู้สึกของมือในคนอายุ 18–75 ปีที่มีความผิดปกติเรื้อรังไม่ลุกลามจากการบาดเจ็บไขสันหลังชนิดไม่สมบูรณ์ระดับ C2–C8 ข้อบ่งใช้นี้ไม่ใช่การรับรองระบบ brain–spine interface และไม่ใช่สถานะการอนุญาตในประเทศไทย [15]
เอกสารประเมินของ FDA ระบุว่าการศึกษาเป็นแบบกลุ่มเดียวเปรียบเทียบภายในบุคคล จึงยังแยกผลจากการกระตุ้นกับผลของการฝึกเข้มข้นที่ดำเนินต่อเนื่องได้ไม่ชัดเจน และยังไม่ได้แสดงประโยชน์ด้านการทำหน้าที่หรือการฟื้นตัวทางระบบประสาทตามเกณฑ์ที่เอกสารระบุ รวมทั้งยังไม่ทราบความคงอยู่ของประโยชน์หลังยุติการใช้ร่วมกับการฟื้นฟู ตัวอย่างนี้แสดงว่าต้องอ่านทั้งข้อบ่งใช้และข้อจำกัดของหลักฐานควบคู่กัน [15]
จากต้นแบบสู่การใช้งานจริง
งานวิศวกรรมฟื้นฟูที่นำไปใช้ได้จริงต้องเชื่อมตั้งแต่ความต้องการของผู้ใช้ การทดสอบอุปกรณ์ การฝึกใช้งาน ไปจนถึงบริการติดตามและซ่อมบำรุง การเข้าถึงอุปกรณ์และบุคลากรมีความสำคัญพอ ๆ กับการพัฒนาเทคโนโลยีใหม่ WHO จึงมองเทคโนโลยีสิ่งอำนวยความสะดวกเป็นทั้งผลิตภัณฑ์และระบบบริการ [4],[6]
คุณค่าของสาขานี้จึงเห็นได้ทั้งในอุปกรณ์เรียบง่ายที่ทำให้จับสิ่งของได้ รถเข็นที่ช่วยเดินทางตามเป้าหมาย และระบบควบคุมซับซ้อนที่เปิดโอกาสให้เคลื่อนไหวหรือสื่อสาร หลักร่วมคือเลือกโจทย์ที่มีความหมายต่อผู้ใช้ ออกแบบให้ปลอดภัย และพิสูจน์ประโยชน์ด้วยผลลัพธ์ที่ตรงกับการใช้ชีวิตของคนนั้น [2],[5],[6]
เรียบเรียงและตรวจสอบแหล่งข้อมูลวันที่ 14 ตุลาคม 2026
เอกสารอ้างอิง
- National Institute of Biomedical Imaging and Bioengineering. Rehabilitation Engineering [Internet]. [cited 2026 Oct 14]. Available from: https://www.nibib.nih.gov/sites/default/files/2020-06/Rehabilitation_Engineering_Fact_Sheet.pdf
- Rehabilitation Engineering and Assistive Technology Society of North America. Rehabilitation Engineering Technologist (RET) [Internet]. [cited 2026 Oct 14]. Available from: https://www.resna.org/Certification/Rehabilitation-Engineering-Technologist-RET
- World Health Organization. Rehabilitation [Internet]. 2024 Apr 22 [cited 2026 Oct 14]. Available from: https://www.who.int/news-room/fact-sheets/detail/rehabilitation
- World Health Organization. Assistive technology [Internet]. 2024 Jan 2 [cited 2026 Oct 14]. Available from: https://www.who.int/news-room/fact-sheets/detail/assistive-technology
- World Health Organization. International Classification of Functioning, Disability and Health (ICF) [Internet]. [cited 2026 Oct 14]. Available from: https://www.who.int/standards/classifications/international-classification-of-functioning-disability-and-health
- World Health Organization. Wheelchair provision guidelines. Geneva: World Health Organization; 2023. Available from: https://www.who.int/publications/i/item/9789240074521
- National Institute for Health and Care Excellence. Functional electrical stimulation for drop foot of central neurological origin. HealthTech guidance HTG178 [Internet]. 2009 Jan 28 [cited 2026 Oct 14]. Available from: https://www.nice.org.uk/guidance/htg178
- Xia H, Zhang Y, Rajabi N, Taleb F, Yang Q, Kragic D, et al. Shaping high-performance wearable robots for human motor and sensory reconstruction and enhancement. Nat Commun. 2024;15:1760. doi:10.1038/s41467-024-46249-0. Available from: https://doi.org/10.1038/s41467-024-46249-0
- International Organization for Standardization, ISO/TC 173. Wheelchair and wheelchair seating standards: a guide [Internet]. 2023 Dec [cited 2026 Oct 14]. Available from: https://committee.iso.org/files/live/sites/tc173/files/Library/Wheelchair%20Standards%20guide%202023-12-13%20with%20table.pdf
- Rodgers H, Bosomworth H, Krebs HI, van Wijck F, Howel D, Wilson N, et al. Robot assisted training for the upper limb after stroke (RATULS): a multicentre randomised controlled trial. Lancet. 2019;394(10192):51–62. doi:10.1016/S0140-6736(19)31055-4. Available from: https://doi.org/10.1016/S0140-6736(19)31055-4
- Lorach H, Galvez A, Spagnolo V, Martel F, Karakas S, Intering N, et al. Walking naturally after spinal cord injury using a brain–spine interface. Nature. 2023;618:126–133. doi:10.1038/s41586-023-06094-5. Available from: https://doi.org/10.1038/s41586-023-06094-5
- Lausanne University Hospital. Brain Computer Interface (BCI) enables thought-controlled walking after spinal cord injury [Internet]. 2023 May 24 [cited 2026 Oct 14]. Available from: https://www.chuv.ch/en/journalistes/detail/brain-computer-interface-bci-enables-thought-controlled-walking-after-spinal-cord-injury
- Wairagkar M, Card NS, Singer-Clark T, Hou X, Iacobacci C, Miller LM, et al. An instantaneous voice-synthesis neuroprosthesis. Nature. 2025;644(8075):145–152. doi:10.1038/s41586-025-09127-3. Available from: https://doi.org/10.1038/s41586-025-09127-3
- UC Davis Health. First-of-its-kind technology helps man with ALS ‘speak’ in real time [Internet]. 2025 Jun 11 [cited 2026 Oct 14]. Available from: https://health.ucdavis.edu/news/headlines/first-of-its-kind-technology-helps-man-with-als-speak-in-real-time/2025/06
- US Food and Drug Administration. De Novo classification request for ARC-EX System: DEN240014. Decision summary [Internet]. 2024 [cited 2026 Oct 14]. Available from: https://www.accessdata.fda.gov/cdrh_docs/reviews/DEN240014.pdf