
ลำไส้เล็กยาวกว่า 20 ฟุต (ราว 6 เมตร) พับทบอยู่ลึกในช่องท้อง ผนังด้านในลื่น จึงเป็นอวัยวะที่เข้าถึงยากที่สุดส่วนหนึ่งของทางเดินอาหาร ทีมวิจัยจาก MIT, UT Southwestern และ Brigham and Women’s Hospital จึงสร้างต้นแบบหุ่นยนต์ชื่อ BIOSENTER ที่เคลื่อนแบบงู ตีพิมพ์ใน Science Robotics เมื่อ 28 ตุลาคม 2026
สรุปสั้น ๆ
- BIOSENTER เป็นหุ่นยนต์นิ่ม (soft robot) รูปทรงกระบอกกลวง เคลื่อนด้วยลมและเกาะผนังลำไส้ด้วยปลอกแบบ kirigami
- ทดสอบในหมู เดินทางผ่านลำไส้เล็กราว 6 ฟุตใน 11 นาที พร้อมถ่ายภาพ ตัดชิ้นเนื้อ และพ่นสารละลาย โดยไม่พบความเสียหายของเนื้อเยื่อ
- ยังเป็นเทคโนโลยีระยะพรีคลินิก ยังไม่เคยทดสอบในคน
ปัญหาของการตรวจลำไส้เล็กในปัจจุบัน
วิธีหลักที่ใช้เข้าถึงลำไส้เล็กคือ double-balloon enteroscopy ซึ่งใช้บอลลูนสองลูกพองและยุบสลับกันเพื่อดันกล้องเข้าไป ผู้วิจัยระบุว่าแพทย์ที่ฝึกทำหัตถการนี้มีไม่มาก ใช้เวลานาน และมีความเสี่ยง ทำให้ตรวจได้เพียงไม่กี่รายต่อวัน ทั้งที่ลำไส้เล็กเกี่ยวข้องกับเลือดออก รอยโรค การอุดตัน ติ่งเนื้อ เนื้องอก โรคโครห์น และโรคลำไส้อักเสบเรื้อรัง (IBD) ชนิดอื่น
BIOSENTER เคลื่อนที่อย่างไร
- ลำตัว: ทรงกระบอกกลวงยาวราว 3.5 นิ้ว (UTSW) มีช่องลมที่เสริมเส้นใยเคฟลาร์ 4 ช่องต่อชุด พองในรูปแบบต่างกันเพื่อยืดและงอไปทุกทิศ คล้ายกล้ามเนื้อของงูที่หดข้างหนึ่งแล้วอีกข้างหนึ่ง
- หัวและหาง: เป็นส่วนยึดเกาะที่พองลมและยุบสลับกันเพื่อดันตัวไปข้างหน้า หุ้มด้วยปลอกโพลิอิไมด์แบบ kirigami (ภาพที่ 2) (ศิลปะตัดและพับกระดาษแบบญี่ปุ่น) เมื่อถูกดึงยืด จะมีเข็มสามมิติจิ๋วโผล่ออกมา ทำหน้าที่คล้ายเกล็ดงูช่วยเพิ่มแรงเสียดทานกับผนังลำไส้ที่ลื่น โดยไม่ต้องดึงเนื้อเยื่อมาก
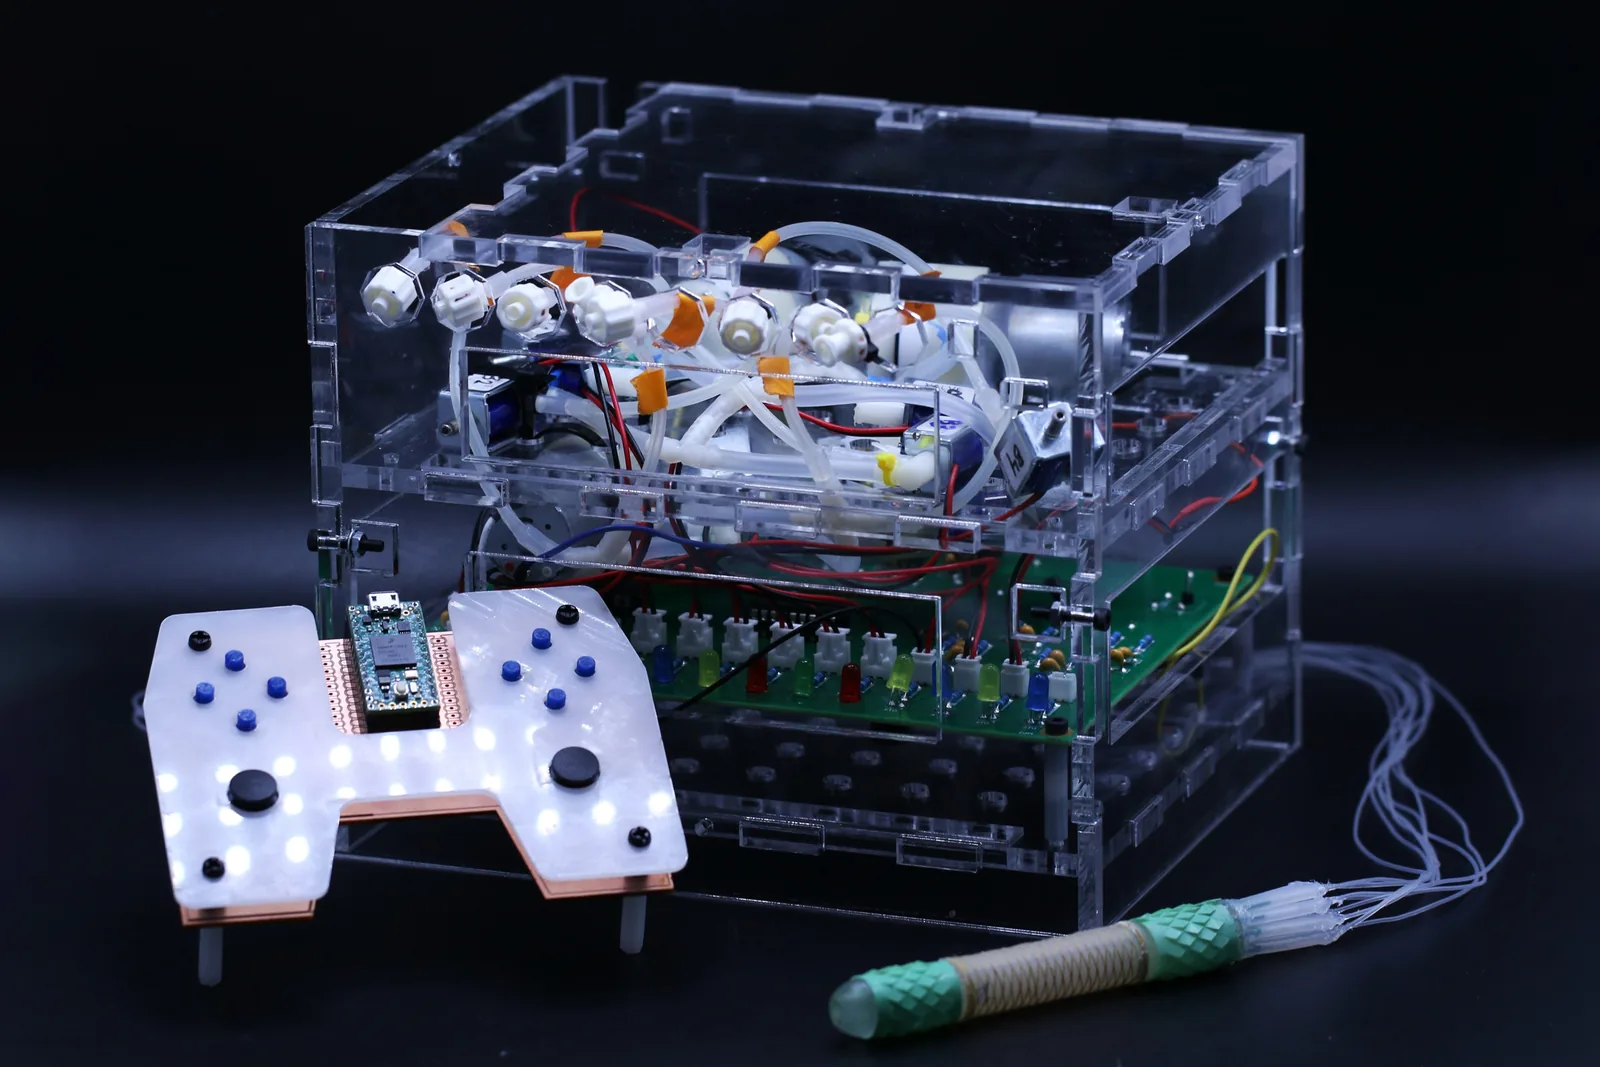
- การควบคุม: ผู้ควบคุมบังคับทิศทางด้วยจอยสติ๊ก (MIT ระบุว่าเป็นคอนโทรลเลอร์แบบเกมที่พิมพ์สามมิติ) ตัวหุ่นยนต์ต่อสายเคเบิลกับกล่องควบคุมภายนอก ดังภาพที่ 1 ออกแบบให้เข้าได้ทางปากหรือทวารหนัก
- เครื่องมือ: ช่องกลางรองรับกล้องถ่ายภาพ หัวพ่นสารละลายสำหรับส่งยา และคีมสำหรับตัดชิ้นเนื้อหรือตัดติ่งเนื้อ (polyp)

ผลการทดสอบ และข้อจำกัด
ทีมวิจัยทดสอบในท่อ PVC ใสที่จำลองลำไส้ก่อน แล้วจึงทดสอบในหมู หุ่นยนต์ผ่านลำไส้เล็กราว 6 ฟุตใน 11 นาที (ข่าว MIT ระบุราว 6.5 ฟุต) ขณะใช้กล้อง ตัดชิ้นเนื้อ และพ่นสารละลายทดลอง (ใช้สีผสมอาหารแทนยา) ผลตรวจทางพยาธิวิทยาไม่พบความเสียหายของเนื้อเยื่อจากปลอก kirigami
ข้อจำกัดที่ควรรู้: ในการทดลองระยะแรก ผู้วิจัยใส่หุ่นยนต์เข้าลำไส้ผ่านแผลเล็กที่หน้าท้อง (The Scientist) ไม่ได้เข้าทางปากหรือทวารหนัก ระยะทางที่ทดสอบ (ราว 6 ฟุต) ยังสั้นกว่าลำไส้เล็กทั้งหมดที่ยาวกว่า 20 ฟุตมาก และแหล่งข่าวไม่ได้รายงานการเปรียบเทียบโดยตรงกับ double-balloon enteroscopy ดร. Binbin Ying ผู้เขียนคนแรกของงานวิจัย กล่าวว่ายังต้องพัฒนาทางวิศวกรรมและตรวจสอบความถูกต้องเพิ่มเติมก่อนทดสอบในคน ทีมกำลังใช้ AI ช่วยปรับโครงสร้าง kirigami ให้เคลื่อนที่ได้ดีขึ้น
ทำไมน่าสนใจ
หากเทคโนโลยีนี้พัฒนาต่อได้ อาจลดภาระการฝึกแพทย์และทำให้การตรวจลำไส้เล็กเข้าถึงได้มากขึ้น ผู้ที่สนใจหุ่นยนต์และอุปกรณ์ในระบบทางเดินอาหารอ่านต่อได้ที่ หุ่นยนต์เข็มจิ๋วใช้แม่เหล็กช่วยส่งอินซูลินผ่านลำไส้สุกร และ หุ่นยนต์เจาะเลือด Aletta
แหล่งอ้างอิง: Ying B, et al. Bioinspired soft enteroscopic robot for intestinal locomotion, steering, and intervention. Science Robotics (2026) · MIT News · UT Southwestern · The Scientist
หมายเหตุเรื่องภาพ: ภาพที่ 1 และภาพที่ 2 เผยแพร่ภายใต้สัญญาอนุญาต Creative Commons Attribution-NonCommercial-NoDerivatives 3.0 (CC BY-NC-ND 3.0) ตามเงื่อนไขของ MIT News